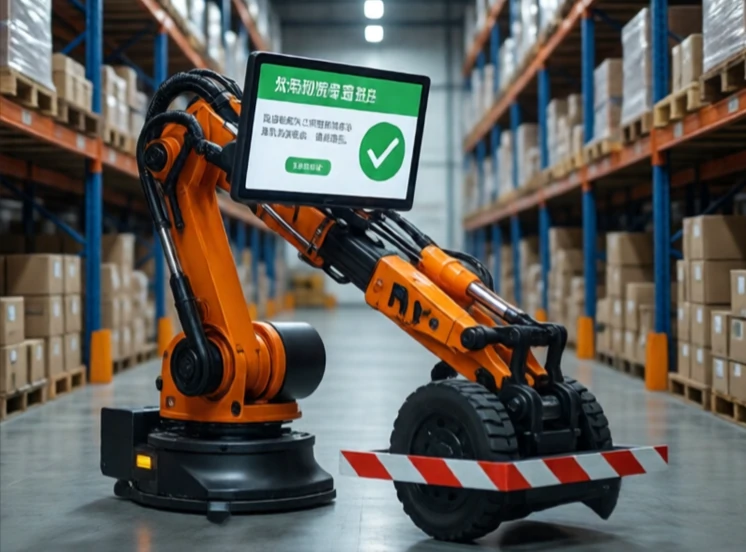
Um robô semiautónomo realiza algumas tarefas sozinho, mas depende de um ser humano para outras. Representa um meio-termo entre a teleoperação e a autonomia completa. O robô pode conduzir sozinho numa autoestrada, mas pedir ao humano para assumir o controlo no trânsito urbano. Pode apanhar objetos de uma lixeira, mas solicitar ajuda ao encontrar algo desconhecido.
O termo é comum nos carros autónomos. Os níveis 2 e 3 da escala de autonomia da SAE são semiautónomos. O carro pode conduzir, acelerar e travar, mas o humano precisa de monitorizar e estar pronto para intervir. Os níveis 4 e 5 são totalmente autónomos. A maioria dos veículos de passageiros atuais está no nível 2. A transição para o nível 3 é difícil porque o ser humano precisa de permanecer atento mesmo quando o carro está a conduzir.
Exemplos semiautónomos
- Cruise control adaptativo com centralização de faixa.
- Robôs de armazém que navegam, mas pedem ajuda quando ficam bloqueados.
- Robôs cirúrgicos que estabilizam a mão do cirurgião.
- Drones que voam em trajetórias predefinidas, mas que precisam de um humano para aterrar.
- Robôs agrícolas que colhem, mas precisam de um ser humano para reabastecer.
O desafio reside na transição. Quando o robô solicita ajuda, o humano deve compreender a situação rapidamente e assumir o controlo de forma tranquila. Se a transição for desajeitada, podem ocorrer acidentes. É por isso que os sistemas semiautónomos precisam de interfaces claras, avisos prévios e comportamentos alternativos. O robô deve saber o que não sabe. Deve solicitar ajuda antes de ficar preso, e não depois. A semiautónoma não é um estado temporário no caminho para a autonomia completa. Para muitas aplicações, representa o equilíbrio ideal. O humano oferece discernimento e adaptabilidade. O robô oferece precisão e resistência.
Comments
No comments yet. Be the first to share a thought.
Leave a comment