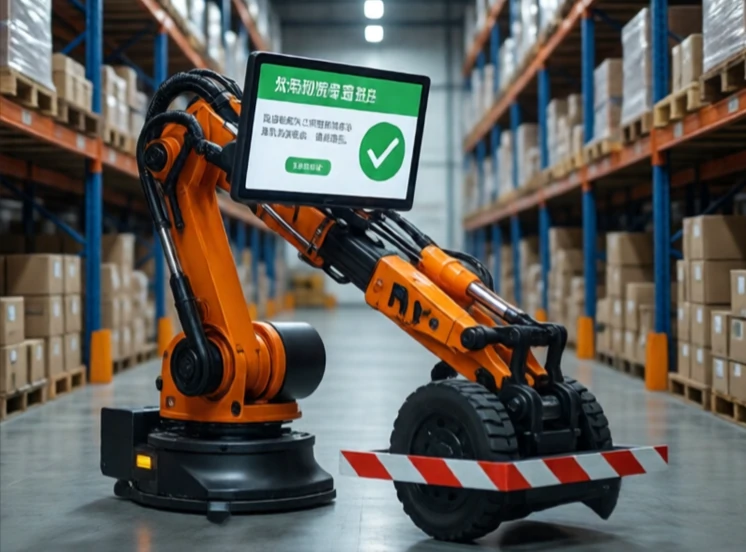
Robot semi-otonom menangani beberapa tugas sendiri tetapi bergantung pada manusia untuk tugas lainnya. Ini adalah jalan tengah antara teleoperasi dan otonomi penuh. Robot mungkin mengemudi sendiri di jalan raya tetapi meminta manusia untuk mengambil alih kendali di lalu lintas kota. Robot mungkin mengambil benda dari tempat sampah tetapi meminta bantuan ketika menemukan sesuatu yang tidak dikenal.
Istilah ini umum digunakan pada mobil tanpa pengemudi. Level 2 dan 3 pada skala otonomi SAE adalah semi-otonom. Mobil dapat mengemudi, berakselerasi, dan mengerem, tetapi manusia harus memantau dan siap untuk campur tangan. Level 4 dan 5 adalah otonom sepenuhnya. Sebagian besar kendaraan konsumen saat ini berada di Level 2. Lompatan ke Level 3 sulit karena manusia harus tetap terlibat bahkan ketika mobil sedang mengemudi.
Contoh semi-otonom
- Kontrol jelajah adaptif dengan pemusatan jalur.
- Robot gudang yang dapat bernavigasi tetapi meminta bantuan ketika terhalang.
- Robot bedah yang menstabilkan tangan ahli bedah.
- Drone yang terbang mengikuti jalur tertentu tetapi membutuhkan manusia untuk mendaratkannya.
- Robot pertanian yang memanen tetapi membutuhkan manusia untuk mengisi ulang persediaan.
Tantangannya adalah proses pengalihan kendali. Ketika robot meminta bantuan, manusia harus memahami situasi dengan cepat dan mengambil alih kendali dengan lancar. Jika pengalihan kendali canggung, kecelakaan bisa terjadi. Itulah mengapa sistem semi-otonom membutuhkan antarmuka yang jelas, peringatan dini, dan perilaku cadangan. Robot harus tahu apa yang tidak diketahuinya. Robot harus meminta bantuan sebelum mengalami kesulitan, bukan setelahnya. Semi-otonomi bukanlah keadaan sementara dalam perjalanan menuju otonomi penuh. Untuk banyak aplikasi, ini adalah keseimbangan yang tepat. Manusia memberikan penilaian dan kemampuan beradaptasi. Robot memberikan presisi dan daya tahan.
Comments
No comments yet. Be the first to share a thought.
Leave a comment