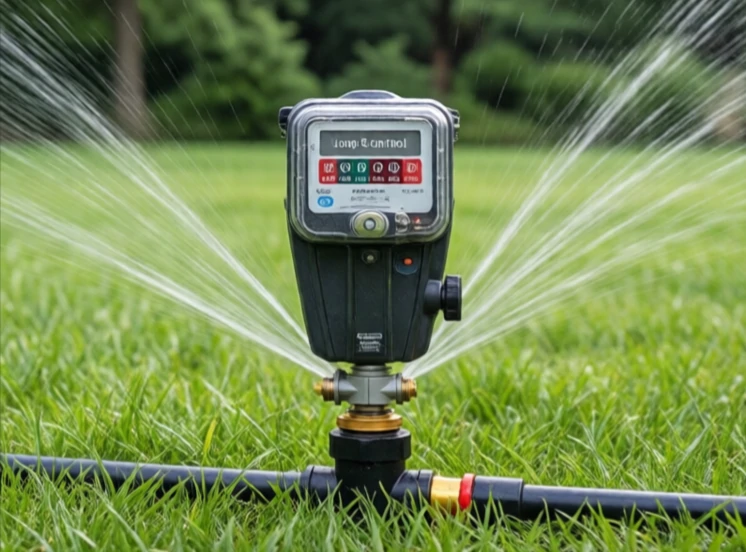
Điều khiển vòng hở gửi lệnh mà không kiểm tra kết quả. Bộ điều khiển giả định rằng bộ chấp hành sẽ thực hiện những gì nó được lệnh. Không có phản hồi. Một động cơ bước quay một số bước cố định cho mỗi lệnh là một ví dụ về điều khiển vòng hở. Tương tự, bộ hẹn giờ tưới nước mở van trong mười phút bất kể trời có mưa hay không cũng là một ví dụ về điều khiển vòng hở.
Điều khiển vòng hở đơn giản và tiết kiệm chi phí. Nó hoạt động tốt khi hệ thống có thể dự đoán được và nhiễu loạn nhỏ. Một băng chuyền vận chuyển các thùng hàng với tốc độ không đổi không cần phản hồi. Một chiếc xe đồ chơi chạy về phía trước trong hai giây cũng không cần phản hồi. Nhưng điều khiển vòng hở sẽ thất bại khi điều kiện thay đổi. Điện áp pin giảm khiến động cơ chạy chậm hơn. Tải trọng nặng hơn khiến cánh tay bị chùng xuống. Nếu không có phản hồi, bộ điều khiển sẽ không biết.
Hệ thống vòng hở so với hệ thống vòng kín
- Hệ thống vòng hở: không cảm biến, không hiệu chỉnh, đơn giản.
- Hệ thống vòng kín: phản hồi cảm biến, hiệu chỉnh lỗi, phức tạp.
- Hệ thống vòng hở có chi phí và thời gian triển khai rẻ hơn.
- Hệ thống điều khiển vòng kín chính xác và ổn định hơn.
- Chế độ vòng hở phù hợp với các tác vụ có thể dự đoán được.
Một số hệ thống sử dụng điều khiển vòng hở cho chuyển động thô và điều khiển vòng kín cho định vị chính xác. Máy in 3D có thể di chuyển đầu in theo vòng hở đến khu vực tổng quát, sau đó sử dụng phương pháp định vị không cảm biến để tìm điểm gốc chính xác. Sự lựa chọn phụ thuộc vào độ chính xác yêu cầu và hậu quả của sai sót. Nếu cánh tay robot bỏ sót một chi tiết và không ai bị thương, điều khiển vòng hở có thể chấp nhận được. Nếu nó bỏ sót một vết mổ, điều khiển vòng kín là bắt buộc. Điều khiển vòng hở không phải là sai. Nó là một công cụ với phạm vi sử dụng cụ thể.
Comments
No comments yet. Be the first to share a thought.
Leave a comment