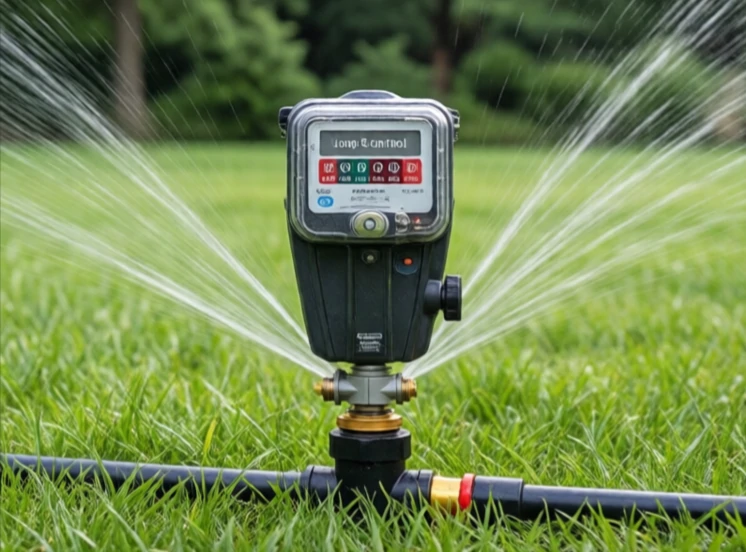
オープンループ制御は、結果を確認せずにコマンドを送信します。コントローラは、アクチュエータが指示どおりに動作すると想定します。フィードバックはありません。コマンドごとに一定数のステップで回転するステッピングモーターはオープンループ制御です。雨が降ったかどうかに関わらず、10分間バルブを開くスプリンクラータイマーも同様です。
開ループ制御はシンプルで安価です。システムが予測可能で外乱が小さい場合に有効です。一定速度で箱を運ぶコンベアベルトにはフィードバックは必要ありません。2秒間前進するおもちゃの車にもフィードバックは必要ありません。しかし、開ループ制御は状況が変化すると機能しなくなります。バッテリー電圧の低下でモーターの回転速度が遅くなったり、ペイロードが重くなるとアームが垂れ下がったりします。フィードバックがないと、コントローラーは状況を把握できません。
開ループ対閉ループ
- オープンループ:センサーなし、補正なし、シンプル。
- 閉ループ:センサーフィードバック、誤差補正、複雑。
- オープンループ方式の方が、導入コストが安く、導入期間も短い。
- 閉ループ制御の方が精度が高く、堅牢性にも優れている。
- オープンループ制御は、予測可能なタスクに適しています。
システムによっては、粗動には開ループ制御を、精密位置決めには閉ループ制御を用いるものがあります。例えば、3Dプリンターでは、プリントヘッドを開ループ制御で大まかな位置まで移動させた後、センサーレスホーミングで正確な原点位置を特定するといった具合です。どちらの制御方式を選ぶかは、必要な精度と誤差による影響によって決まります。ロボットアームが部品を取り付け損ねても誰も怪我をしないのであれば、開ループ制御でも問題ないでしょう。しかし、外科手術の切開箇所を逃してしまうような場合は、閉ループ制御が必須となります。開ループ制御自体が間違っているわけではありません。それは、特定の用途範囲において有効なツールなのです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment