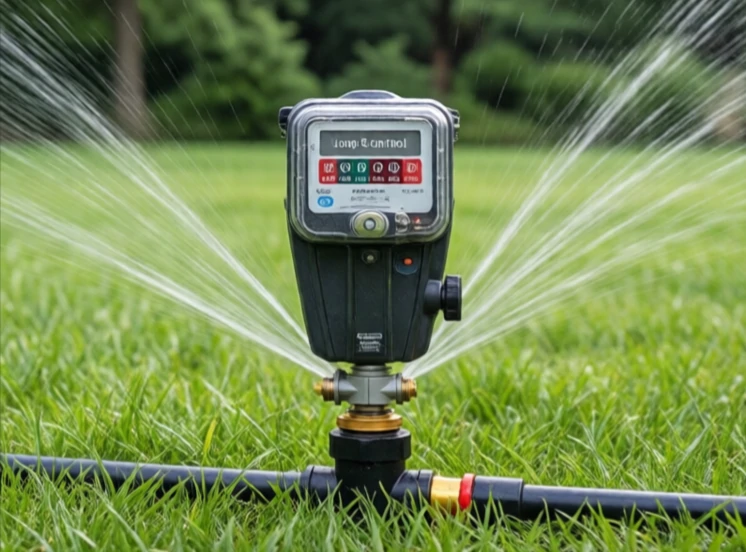
ओपन-लूप कंट्रोल में परिणाम की जाँच किए बिना ही कमांड भेजे जाते हैं। कंट्रोलर यह मानकर चलता है कि एक्चुएटर वही करेगा जो उसे बताया गया है। इसमें कोई फीडबैक नहीं होता। एक स्टेपर मोटर जो हर कमांड पर निश्चित संख्या में स्टेप्स घूमती है, वह ओपन-लूप होती है। इसी तरह, एक स्प्रिंकलर टाइमर भी ओपन-लूप होता है जो बारिश हो या न हो, दस मिनट के लिए वाल्व खोलता है।
ओपन-लूप नियंत्रण सरल और सस्ता है। यह तब काम करता है जब सिस्टम पूर्वानुमानित हो और व्यवधान कम हों। एक कन्वेयर बेल्ट जो बक्सों को स्थिर गति से ले जा रही है, उसे फीडबैक की आवश्यकता नहीं होती। एक खिलौना कार जो दो सेकंड तक आगे बढ़ती है, उसे भी फीडबैक की आवश्यकता नहीं होती। लेकिन जब परिस्थितियाँ बदलती हैं तो ओपन-लूप नियंत्रण विफल हो जाता है। बैटरी वोल्टेज में गिरावट से मोटर धीमी हो जाती है। अधिक भार होने से आर्म झुक जाती है। फीडबैक के बिना, नियंत्रक को पता नहीं चलता।
ओपन-लूप बनाम क्लोज्ड-लूप
- ओपन-लूप: कोई सेंसर नहीं, कोई सुधार नहीं, सरल।
- क्लोज्ड-लूप: सेंसर फीडबैक, त्रुटि सुधार, जटिल।
- ओपन-लूप को लागू करना सस्ता और तेज़ होता है।
- क्लोज्ड-लूप अधिक सटीक और मजबूत होता है।
- ओपन-लूप पद्धति पूर्वानुमानित कार्यों के लिए उपयुक्त है।
कुछ प्रणालियाँ मोटे तौर पर गति के लिए ओपन-लूप नियंत्रण और सटीक स्थिति निर्धारण के लिए क्लोज्ड-लूप नियंत्रण का उपयोग करती हैं। एक 3D प्रिंटर प्रिंट हेड को ओपन-लूप नियंत्रण का उपयोग करके लगभग निर्धारित क्षेत्र तक ले जा सकता है, फिर सटीक शून्य बिंदु का पता लगाने के लिए सेंसरलेस होमिंग का उपयोग कर सकता है। चुनाव आवश्यक सटीकता और त्रुटि के परिणामों पर निर्भर करता है। यदि रोबोटिक भुजा किसी हिस्से को चूक जाती है और किसी को चोट नहीं लगती है, तो ओपन-लूप नियंत्रण ठीक हो सकता है। यदि यह किसी सर्जिकल चीरे को चूक जाती है, तो क्लोज्ड-लूप नियंत्रण अनिवार्य है। ओपन-लूप नियंत्रण गलत नहीं है। यह एक ऐसा उपकरण है जिसकी उपयोगिता की एक विशिष्ट सीमा होती है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment