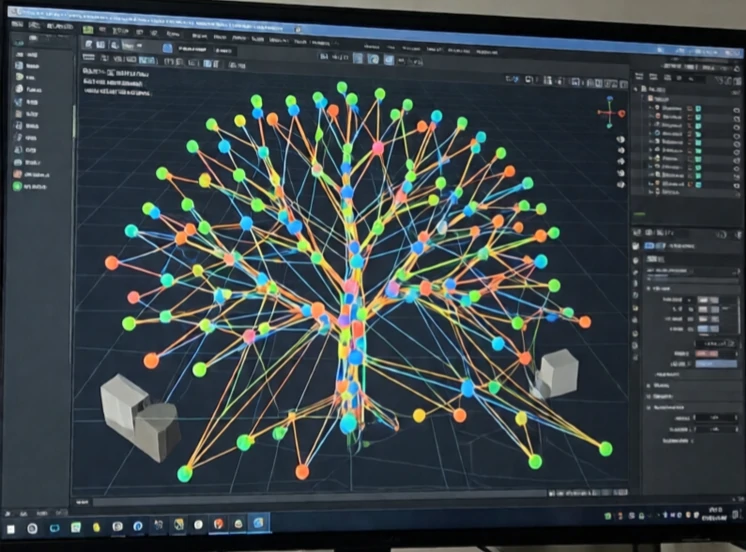
Lập kế hoạch chuyển động xác định cách robot di chuyển từ cấu hình này sang cấu hình khác mà không va chạm với bất cứ thứ gì. Nó xem xét hình dạng của robot, các chướng ngại vật xung quanh và các ràng buộc trên các khớp của nó. Kết quả đầu ra là một đường đi hoặc quỹ đạo mà bộ điều khiển có thể thực thi.
Bài toán này khó. Robot có thể có sáu khớp trở lên. Không gian cấu hình có nhiều chiều như vậy. Các chướng ngại vật trong không gian làm việc trở thành các vùng cấm trong không gian cấu hình. Việc tìm đường đi qua không gian đó rất tốn kém về mặt tính toán. Các thuật toán lập kế hoạch dựa trên lấy mẫu như RRT và PRM xây dựng một đồ thị các cấu hình khả thi và tìm kiếm trong đó. Các thuật toán lập kế hoạch dựa trên tối ưu hóa giảm thiểu hàm chi phí trong khi vẫn tuân thủ các ràng buộc.
Các yếu tố cần cân nhắc khi lập kế hoạch chuyển động
- Tránh va chạm: tránh xa các chướng ngại vật.
- Giới hạn khớp: giữ trong phạm vi hoạt động cơ học.
- Giới hạn vận tốc và gia tốc: luôn nằm trong khả năng vận hành cho phép.
- Độ mượt mà: tránh chuyển động giật cục.
- Sự không chắc chắn: cần tính đến sai số của cảm biến và mô hình.
Một kế hoạch hoạt động tốt trong mô phỏng có thể thất bại trên robot thực tế vì mô hình không hoàn hảo. Thế giới thực có ma sát, độ uốn cong và nhiễu cảm biến. Đó là lý do tại sao lập kế hoạch chuyển động thường chạy trong một vòng lặp với quá trình thực thi. Robot lập kế hoạch đường đi, bắt đầu di chuyển, cảm nhận sự sai lệch và lập kế hoạch lại. Việc lập kế hoạch lại phải đủ nhanh để theo kịp chuyển động của robot. Đối với máy bay không người lái bay trong rừng, điều đó có nghĩa là vài mili giây. Đối với robot trong kho, nó có thể chậm hơn. Lập kế hoạch chuyển động là cầu nối giữa mục tiêu và chuyển động. Nếu không có nó, robot không biết làm thế nào để đến được đó.
Comments
No comments yet. Be the first to share a thought.
Leave a comment