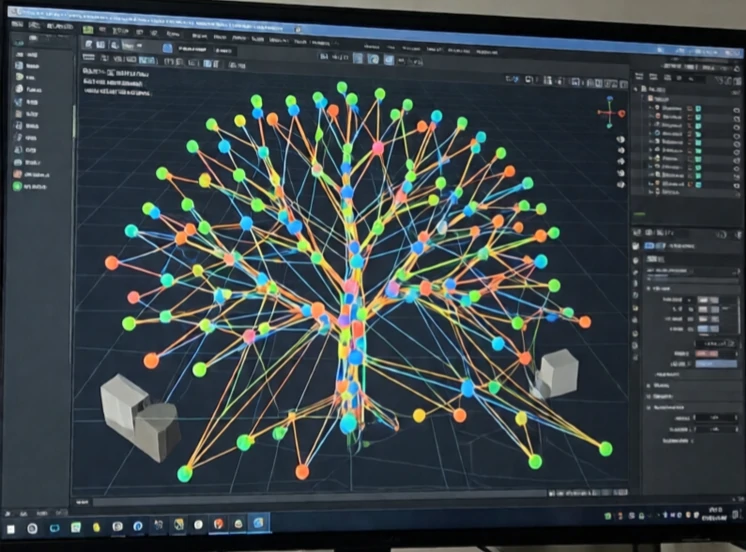
Rörelseplanering avgör hur en robot rör sig från en konfiguration till en annan utan att träffa något. Den tar hänsyn till robotens form, hindren runt den och begränsningarna på dess leder. Utdata är en bana eller bana som styrenheten kan utföra.
Problemet är svårt. Roboten kan ha sex eller fler leder. Konfigurationsrummet har lika många dimensioner. Hinder i arbetsytan blir förbjudna områden i konfigurationsrummet. Att hitta en väg genom det rummet är beräkningsmässigt dyrt. Samplingsbaserade planerare som RRT och PRM bygger en graf över möjliga konfigurationer och söker i den. Optimeringsbaserade planerare minimerar en kostnadsfunktion samtidigt som de respekterar begränsningar.
Överväganden för rörelseplanering
- Undvik kollision: håll dig borta från hinder.
- Ledgränser: håll dig inom det mekaniska intervallet.
- Hastighets- och accelerationsgränser: håll dig inom den dynamiska kapaciteten.
- Jämnhet: undvik ryckiga rörelser.
- Osäkerhet: ta hänsyn till sensor- och modellfel.
En plan som fungerar i simulering kan misslyckas på den verkliga roboten eftersom modellen är ofullkomlig. Den verkliga världen har friktion, flex och sensorbrus. Det är därför rörelseplanering ofta körs i en loop med exekveringen. Roboten planerar en bana, börjar röra sig, känner av en avvikelse och planerar om. Omplaneringen måste vara tillräckligt snabb för att hålla jämna steg med robotens rörelse. För en drönare som flyger genom en skog betyder det millisekunder. För en lagerrobot kan den vara långsammare. Rörelseplanering är bron mellan ett mål och en rörelse. Utan den vet roboten inte hur den ska ta sig dit.
Comments
No comments yet. Be the first to share a thought.
Leave a comment