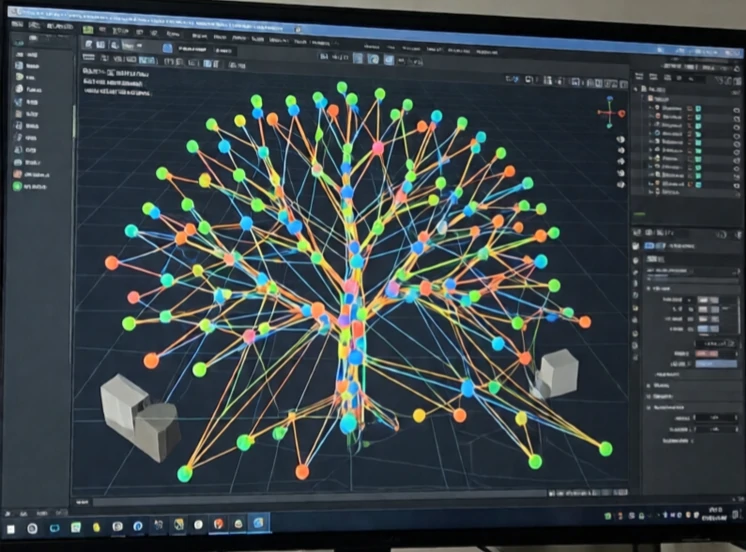
運動規劃決定了機器人如何在不碰撞任何物體的情況下從一種姿態移動到另一種姿態。它會考慮機器人的形狀、周圍的障礙物以及關節的約束條件。輸出結果是一條控制器可以執行的路徑或軌跡。
這個問題很棘手。機器人可能有六個或更多關節,其構型空間也具有相應的維度。工作空間中的障礙物在構型空間中會變成禁區。找到一條穿過該空間的路徑需要耗費大量的運算資源。基於採樣的規劃器,例如 RRT 和 PRM,會建立一個可行構型圖並進行搜尋。而基於最佳化的規劃器則會在滿足限制條件的前提下,最小化成本函數。
運動規劃注意事項
- 避免碰撞:避開障礙物。
- 關節活動範圍:保持在機械活動範圍內。
- 速度和加速度限制:保持在動態能力範圍內。
- 流暢性:避免動作生硬。
- 不確定性:考慮感測器和模型誤差。
在模擬環境中有效的方案在實際機器人上可能會失效,因為模型本身並不完美。現實世界存在摩擦、形變和感測器雜訊。因此,運動規劃通常與執行過程循環進行。機器人規劃路徑,開始移動,感知偏差,然後重新規劃。重新規劃的速度必須夠快,才能跟上機器人的移動。對於在森林中飛行的無人機來說,這意味著毫秒的速度。而對於倉庫機器人來說,速度可以慢一些。運動規劃是連結目標和實際運動的橋樑。沒有運動規劃,機器人就不知道如何到達目標。
Comments
No comments yet. Be the first to share a thought.
Leave a comment