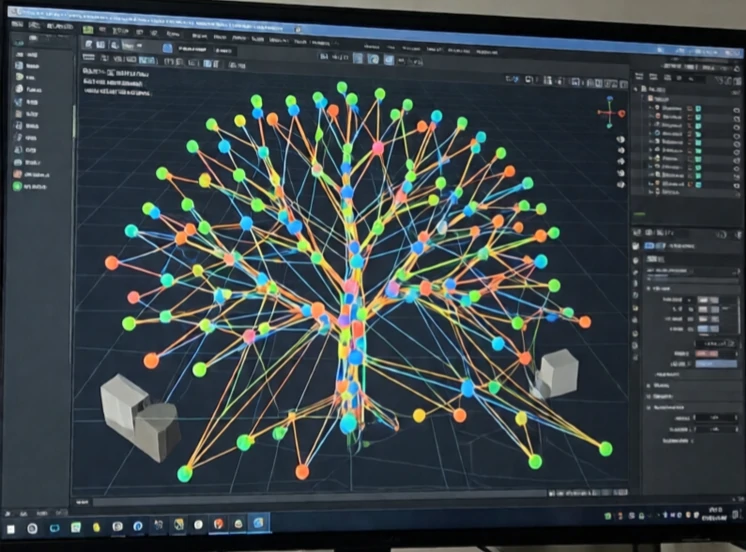
모션 플래닝은 로봇이 어떤 물체에도 부딪히지 않고 한 형태에서 다른 형태로 이동하는 방법을 결정합니다. 로봇의 모양, 주변 장애물, 관절의 제약 조건 등을 고려합니다. 그 결과, 컨트롤러가 실행할 수 있는 경로 또는 궤적이 생성됩니다.
이 문제는 어렵습니다. 로봇은 6개 이상의 관절을 가질 수 있으며, 구성 공간은 그만큼 많은 차원을 가집니다. 작업 공간의 장애물은 구성 공간에서 접근 금지 영역이 됩니다. 이러한 공간을 통과하는 경로를 찾는 것은 계산 비용이 매우 높습니다. RRT나 PRM과 같은 샘플링 기반 플래너는 실행 가능한 구성들의 그래프를 구축하고 이를 탐색합니다. 최적화 기반 플래너는 제약 조건을 준수하면서 비용 함수를 최소화합니다.
동작 계획 시 고려 사항
- 충돌 방지: 장애물을 피하세요.
- 관절 제한: 기계적 범위 내에 있어야 합니다.
- 속도 및 가속도 제한: 차량의 동적 성능 범위 내에 머무르십시오.
- 부드러운 움직임: 뚝뚝 끊기는 움직임을 피하십시오.
- 불확실성: 센서 및 모델 오차를 고려합니다.
시뮬레이션에서 작동하는 계획도 모델의 불완전성 때문에 실제 로봇에서는 실패할 수 있습니다. 현실 세계에는 마찰, 굴곡, 센서 노이즈 등이 존재합니다. 이러한 이유로 동작 계획은 실행과 계획이 반복되는 루프를 형성하는 경우가 많습니다. 로봇은 경로를 계획하고, 이동을 시작하고, 경로 이탈을 감지하면 다시 계획을 세웁니다. 재계획은 로봇의 움직임 속도를 따라잡을 만큼 충분히 빨라야 합니다. 숲속을 비행하는 드론의 경우 밀리초 단위의 재계획이 필요하지만, 창고 로봇의 경우에는 더 느려도 됩니다. 동작 계획은 목표와 실제 움직임을 연결하는 다리 역할을 합니다. 동작 계획이 없으면 로봇은 목표 지점에 도달하는 방법을 알 수 없습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment