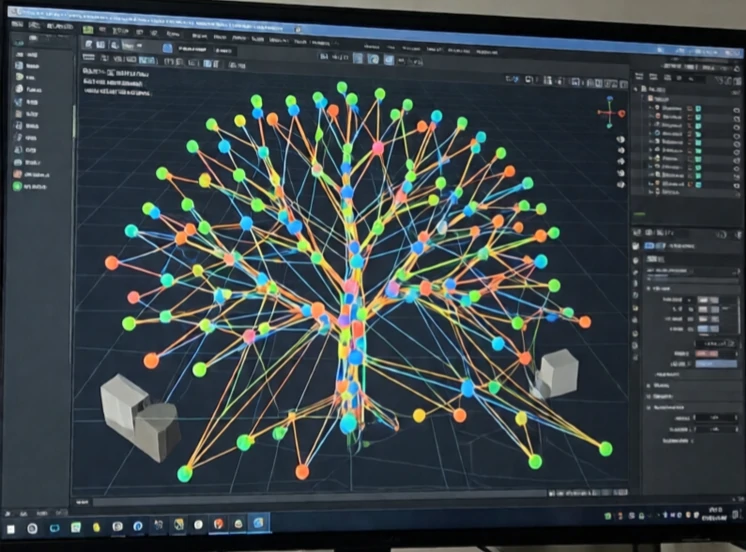
运动规划决定了机器人如何在不碰撞任何物体的情况下从一种姿态移动到另一种姿态。它会考虑机器人的形状、周围的障碍物以及关节的约束条件。输出结果是一条控制器可以执行的路径或轨迹。
这个问题很棘手。机器人可能有六个或更多关节,其构型空间也具有相应的维度。工作空间中的障碍物在构型空间中会变成禁区。找到一条穿过该空间的路径需要耗费大量的计算资源。基于采样的规划器,例如 RRT 和 PRM,会构建一个可行构型图并进行搜索。而基于优化的规划器则会在满足约束条件的前提下,最小化成本函数。
运动规划注意事项
- 避免碰撞:避开障碍物。
- 关节活动范围:保持在机械活动范围内。
- 速度和加速度限制:保持在动态能力范围内。
- 流畅性:避免动作生硬。
- 不确定性:考虑传感器和模型误差。
在仿真环境中有效的方案在实际机器人上可能失效,因为模型本身并不完美。现实世界存在摩擦、形变和传感器噪声。因此,运动规划通常与执行过程循环进行。机器人规划路径,开始移动,感知到偏差,然后重新规划。重新规划的速度必须足够快,才能跟上机器人的运动。对于在森林中飞行的无人机来说,这意味着毫秒级的速度。而对于仓库机器人来说,速度可以更慢一些。运动规划是连接目标和实际运动的桥梁。没有运动规划,机器人就不知道如何到达目标。
Comments
No comments yet. Be the first to share a thought.
Leave a comment