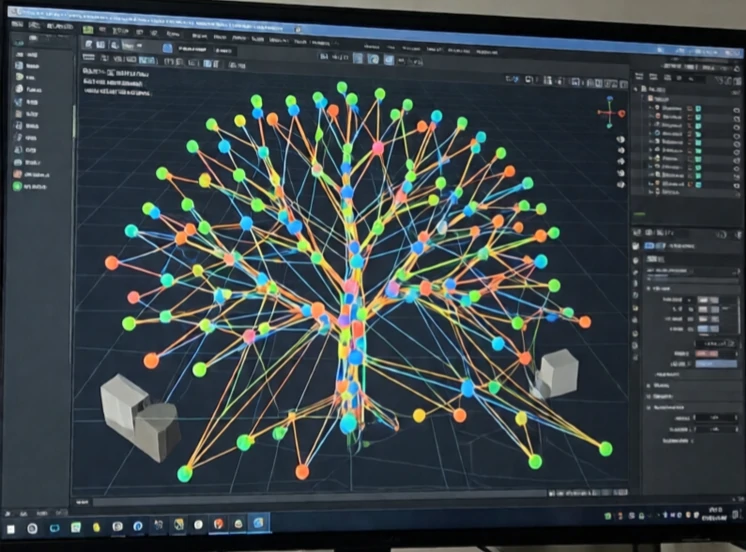
Планирование движения определяет, как робот переместится из одной конфигурации в другую, не столкнувшись ни с чем. Оно учитывает форму робота, окружающие его препятствия и ограничения на его суставы. Результатом является траектория, которую может выполнить контроллер.
Задача сложная. У робота может быть шесть или более суставов. Конфигурационное пространство имеет столько же измерений. Препятствия в рабочем пространстве становятся запрещенными областями в конфигурационном пространстве. Поиск пути через это пространство требует больших вычислительных затрат. Планировщики, основанные на выборке, такие как RRT и PRM, строят граф допустимых конфигураций и осуществляют поиск в нем. Планировщики, основанные на оптимизации, минимизируют целевую функцию, соблюдая при этом ограничения.
Вопросы планирования движения
- Предотвращение столкновений: держитесь подальше от препятствий.
- Ограничения подвижности сустава: оставаться в пределах механического диапазона.
- Ограничения скорости и ускорения: оставайтесь в пределах динамических возможностей.
- Плавность: избегайте резких движений.
- Неопределенность: учитывайте погрешности датчика и модели.
План, работающий в симуляции, может потерпеть неудачу на реальном роботе, потому что модель несовершенна. В реальном мире присутствуют трение, изгибы и шумы от датчиков. Именно поэтому планирование траектории часто происходит в цикле с выполнением. Робот планирует путь, начинает движение, обнаруживает отклонение и перепланирует. Перепланирование должно быть достаточно быстрым, чтобы успевать за движением робота. Для дрона, летящего по лесу, это означает миллисекунды. Для складского робота это может быть медленнее. Планирование траектории — это мост между целью и движением. Без него робот не будет знать, как туда добраться.
Comments
No comments yet. Be the first to share a thought.
Leave a comment