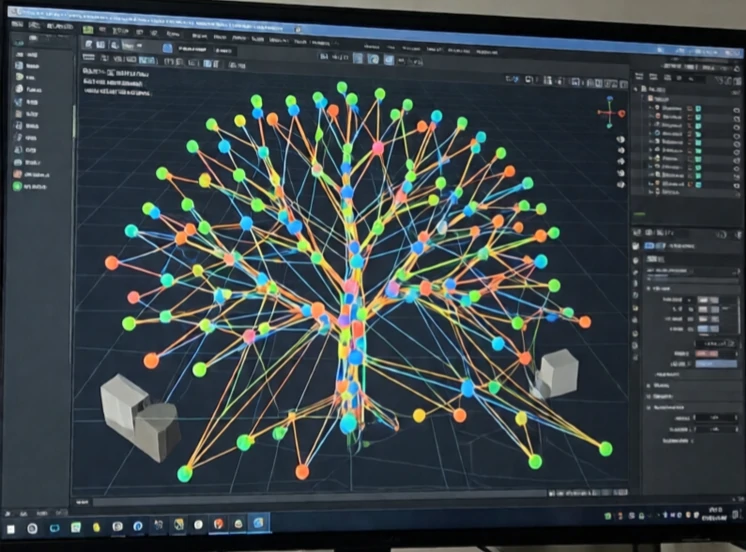
गति नियोजन यह निर्धारित करता है कि कोई रोबोट बिना किसी चीज से टकराए एक स्थिति से दूसरी स्थिति में कैसे पहुंचेगा। इसमें रोबोट की आकृति, उसके आसपास की बाधाएं और उसके जोड़ों पर लगने वाली सीमाएं शामिल होती हैं। इसका परिणाम एक पथ या प्रक्षेप पथ होता है जिसे नियंत्रक निष्पादित कर सकता है।
समस्या जटिल है। रोबोट में छह या उससे अधिक जोड़ हो सकते हैं। कॉन्फ़िगरेशन स्पेस में भी उतने ही आयाम होते हैं। कार्यक्षेत्र में मौजूद बाधाएँ कॉन्फ़िगरेशन स्पेस में निषिद्ध क्षेत्र बन जाती हैं। उस स्पेस से होकर रास्ता खोजना गणनात्मक रूप से बहुत महंगा होता है। RRT और PRM जैसे सैंपलिंग-आधारित प्लानर व्यवहार्य कॉन्फ़िगरेशन का एक ग्राफ बनाते हैं और उसमें खोज करते हैं। ऑप्टिमाइज़ेशन-आधारित प्लानर बाधाओं का ध्यान रखते हुए लागत फ़ंक्शन को न्यूनतम करते हैं।
गति नियोजन संबंधी विचार
- टकराव से बचाव: बाधाओं से दूर रहें।
- जोड़ों की सीमाएं: यांत्रिक सीमा के भीतर रहें।
- वेग और त्वरण की सीमाएँ: गतिशील क्षमता के भीतर रहें।
- सहजता: झटकेदार गति से बचें।
- अनिश्चितता: सेंसर और मॉडल की त्रुटियों को ध्यान में रखें।
सिमुलेशन में कारगर साबित होने वाली योजना वास्तविक रोबोट पर विफल हो सकती है क्योंकि मॉडल अपूर्ण होता है। वास्तविक दुनिया में घर्षण, लचीलापन और सेंसर संबंधी त्रुटियाँ होती हैं। यही कारण है कि गति नियोजन अक्सर निष्पादन के साथ एक चक्र में चलता है। रोबोट एक पथ की योजना बनाता है, चलना शुरू करता है, विचलन का पता लगाता है और पुनः योजना बनाता है। पुनः योजना बनाना रोबोट की गति के साथ तालमेल बिठाने के लिए पर्याप्त तेज़ होना चाहिए। जंगल में उड़ने वाले ड्रोन के लिए, इसका अर्थ है मिलीसेकंड। गोदाम के रोबोट के लिए, यह समय धीमा हो सकता है। गति नियोजन लक्ष्य और गति के बीच एक सेतु है। इसके बिना, रोबोट को यह नहीं पता होता कि लक्ष्य तक कैसे पहुँचना है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment