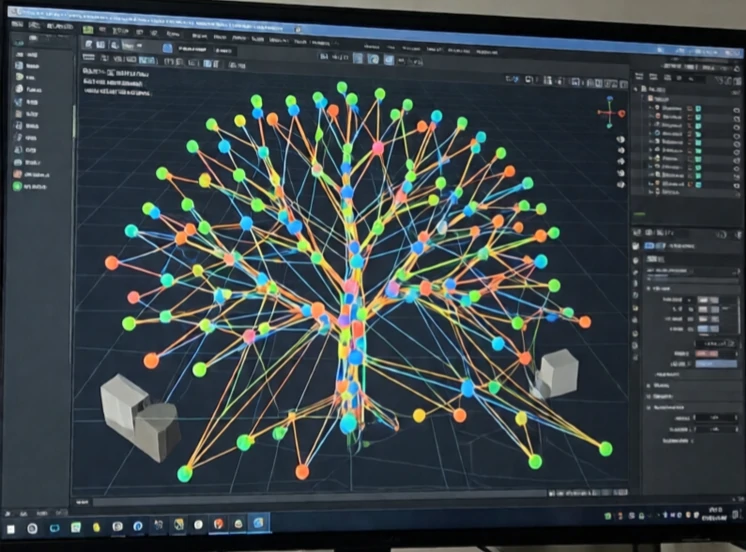
Bevægelsesplanlægning bestemmer, hvordan en robot bevæger sig fra én konfiguration til en anden uden at ramme noget. Den tager højde for robottens form, forhindringerne omkring den og begrænsningerne på dens led. Outputtet er en bane eller bane, som controlleren kan udføre.
Problemet er vanskeligt. Robotten kan have seks eller flere led. Konfigurationsrummet har lige så mange dimensioner. Forhindringer i arbejdsområdet bliver forbudte områder i konfigurationsrummet. Det er beregningsmæssigt dyrt at finde en sti gennem dette rum. Samplingbaserede planlæggere som RRT og PRM opbygger en graf over mulige konfigurationer og søger i den. Optimeringsbaserede planlæggere minimerer en omkostningsfunktion, samtidig med at begrænsninger respekteres.
Overvejelser om bevægelsesplanlægning
- Kollisionsundgåelse: Hold dig væk fra forhindringer.
- Ledgrænser: hold dig inden for det mekaniske område.
- Hastigheds- og accelerationsgrænser: hold dig inden for den dynamiske kapacitet.
- Jævnhed: undgå rykvise bevægelser.
- Usikkerhed: Tag højde for sensor- og modelfejl.
En plan, der fungerer i simulering, kan fejle på den virkelige robot, fordi modellen er uperfekt. Den virkelige verden har friktion, bøjning og sensorstøj. Derfor kører bevægelsesplanlægning ofte i en løkke med udførelsen. Robotten planlægger en rute, begynder at bevæge sig, registrerer en afvigelse og genplanlægger. Genplanlægning skal være hurtig nok til at holde trit med robottens bevægelse. For en drone, der flyver gennem en skov, betyder det millisekunder. For en lagerrobot kan den være langsommere. Bevægelsesplanlægning er broen mellem et mål og en bevægelse. Uden den ved robotten ikke, hvordan den kommer derhen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment