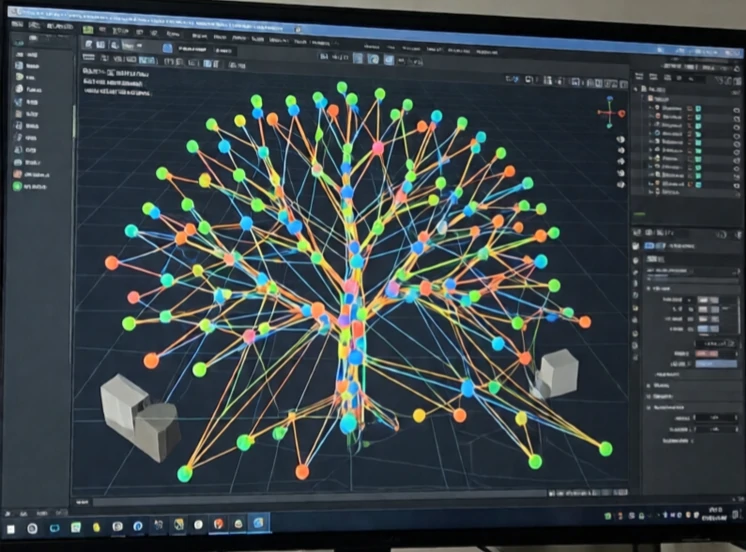
動作計画とは、ロボットが何にも衝突することなく、ある状態から別の状態へ移動する方法を決定するものです。ロボットの形状、周囲の障害物、関節の制約などが考慮されます。出力は、コントローラが実行できる経路または軌道です。
問題は難しい。ロボットには6つ以上の関節があるかもしれない。構成空間はそれと同じ数の次元を持つ。作業空間内の障害物は、構成空間における立ち入り禁止領域となる。その空間を通る経路を見つけるには、計算コストがかかる。RRTやPRMのようなサンプリングベースのプランナーは、実行可能な構成のグラフを作成し、それを探索する。最適化ベースのプランナーは、制約条件を満たしながらコスト関数を最小化する。
動作計画に関する考慮事項
- 衝突回避:障害物を避けてください。
- 関節可動域制限:機械的な可動範囲内にとどめてください。
- 速度と加速度の制限:動的性能の範囲内にとどめてください。
- 滑らかさ:ぎこちない動きは避けてください。
- 不確実性:センサー誤差とモデル誤差を考慮する。
シミュレーションではうまくいく計画でも、モデルが不完全なため、実際のロボットでは失敗する可能性があります。現実世界には摩擦、たわみ、センサーノイズなどが存在します。そのため、モーションプランニングは実行とループで実行されることがよくあります。ロボットは経路を計画し、動き始め、ずれを感知して再計画します。再計画はロボットの動きに追いつくのに十分な速さでなければなりません。森の中を飛行するドローンであれば、それはミリ秒単位です。倉庫ロボットの場合は、もっと遅くても構いません。モーションプランニングは目標と動作をつなぐ架け橋です。それがなければ、ロボットは目標に到達する方法がわかりません。
Comments
No comments yet. Be the first to share a thought.
Leave a comment