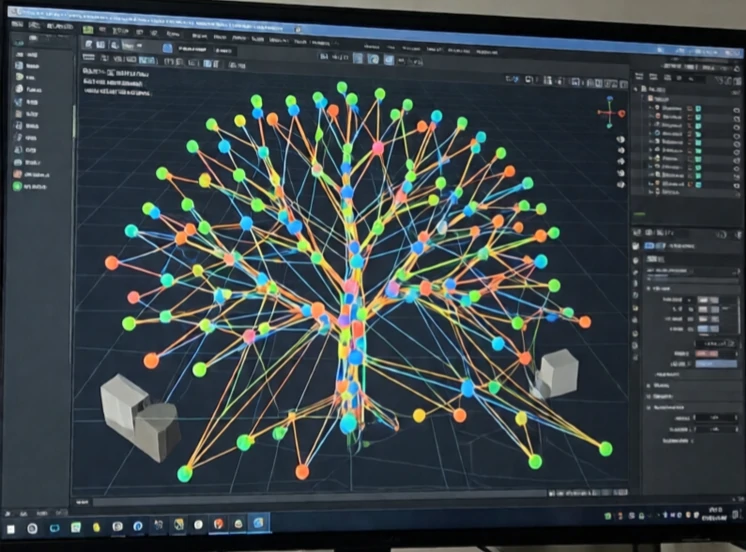
تُحدد عملية تخطيط الحركة كيفية انتقال الروبوت من وضعية إلى أخرى دون الاصطدام بأي شيء. وتأخذ هذه العملية في الاعتبار شكل الروبوت، والعوائق المحيطة به، والقيود المفروضة على مفاصله. وتكون النتيجة مسارًا أو مسارًا يمكن لوحدة التحكم تنفيذه.
المشكلة معقدة. قد يمتلك الروبوت ستة مفاصل أو أكثر. فضاء التكوين له أبعادٌ متعددة. تصبح العوائق في مساحة العمل مناطق محظورة في فضاء التكوين. إيجاد مسار عبر هذا الفضاء مكلف حسابيًا. تقوم المخططات القائمة على أخذ العينات، مثل RRT وPRM، ببناء رسم بياني للتكوينات الممكنة والبحث فيه. أما المخططات القائمة على التحسين، فتعمل على تقليل دالة التكلفة مع مراعاة القيود.
اعتبارات تخطيط الحركة
- تجنب الاصطدام: ابتعد عن العوائق.
- حدود المفصل: البقاء ضمن النطاق الميكانيكي.
- حدود السرعة والتسارع: التزم بالقدرة الديناميكية.
- سلاسة الحركة: تجنب الحركة المتقطعة.
- عدم اليقين: يجب مراعاة خطأ المستشعر والنموذج.
قد تفشل خطة ناجحة في المحاكاة على الروبوت الحقيقي لأن النموذج ليس مثاليًا. فالعالم الحقيقي مليء بالاحتكاك والانحناءات والتشويش الناتج عن أجهزة الاستشعار. ولذلك، غالبًا ما تتم عملية تخطيط الحركة بالتزامن مع التنفيذ. يرسم الروبوت مسارًا، ثم يبدأ بالتحرك، ويستشعر أي انحراف، فيعيد التخطيط. يجب أن تكون إعادة التخطيط سريعة بما يكفي لمواكبة حركة الروبوت. بالنسبة لطائرة بدون طيار تحلق في غابة، يعني ذلك أجزاءً من الثانية. أما بالنسبة لروبوت مستودع، فقد تكون العملية أبطأ. يُعد تخطيط الحركة حلقة الوصل بين الهدف والحركة. فبدونه، لا يعرف الروبوت كيفية الوصول إلى الهدف.
Comments
No comments yet. Be the first to share a thought.
Leave a comment