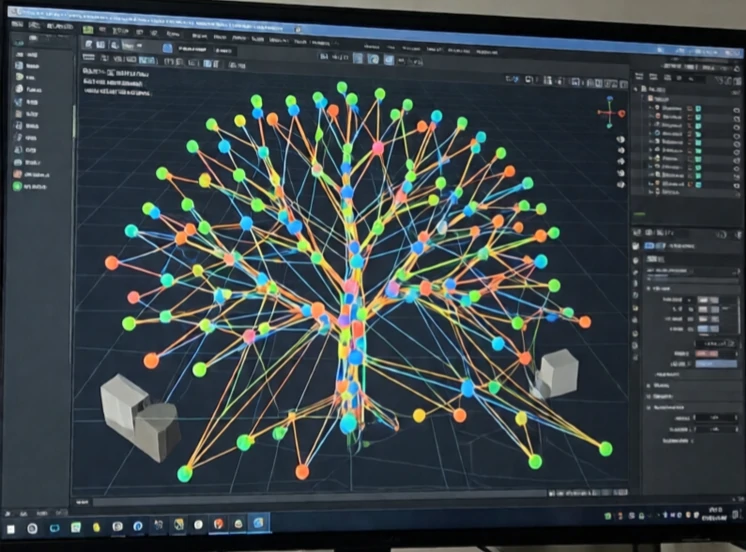
Hareket planlaması, bir robotun herhangi bir şeye çarpmadan bir konumdan diğerine nasıl geçeceğini belirler. Robotun şeklini, etrafındaki engelleri ve eklemlerindeki kısıtlamaları dikkate alır. Çıktı, kontrolörün uygulayabileceği bir yol veya yörüngedir.
Sorun zor. Robotun altı veya daha fazla eklemi olabilir. Konfigürasyon alanı da aynı sayıda boyuta sahip. Çalışma alanındaki engeller, konfigürasyon alanında yasak bölgeler haline gelir. Bu alandan bir yol bulmak hesaplama açısından maliyetlidir. RRT ve PRM gibi örneklemeye dayalı planlayıcılar, olası konfigürasyonların bir grafiğini oluşturur ve bu grafikte arama yapar. Optimizasyona dayalı planlayıcılar ise kısıtlamalara uyarken bir maliyet fonksiyonunu en aza indirir.
Hareket planlaması hususları
- Çarpışmadan kaçınma: engellerden uzak durun.
- Eklem sınırları: mekanik aralık içinde kalın.
- Hız ve ivme sınırları: dinamik kapasite dahilinde kalın.
- Akıcılık: Ani ve sarsıntılı hareketlerden kaçının.
- Belirsizlik: Sensör ve model hatalarını hesaba katın.
Simülasyonda işe yarayan bir plan, model kusurlu olduğu için gerçek robotta başarısız olabilir. Gerçek dünyada sürtünme, esneme ve sensör gürültüsü vardır. Bu nedenle hareket planlaması genellikle uygulama ile bir döngü içinde çalışır. Robot bir yol planlar, hareket etmeye başlar, bir sapma algılar ve yeniden planlar. Yeniden planlama, robotun hareketine ayak uyduracak kadar hızlı olmalıdır. Ormanda uçan bir drone için bu milisaniyeler anlamına gelir. Bir depo robotu için daha yavaş olabilir. Hareket planlaması, bir hedef ile bir hareket arasındaki köprüdür. Onsuz robot oraya nasıl ulaşacağını bilemez.
Comments
No comments yet. Be the first to share a thought.
Leave a comment