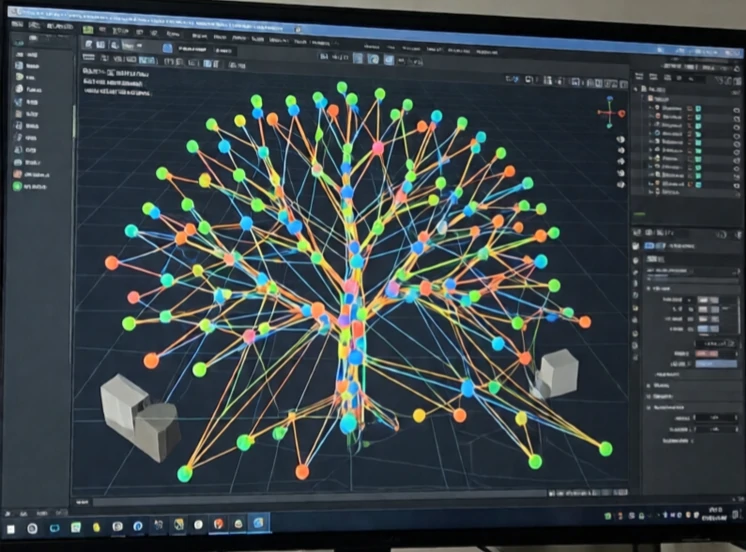
Die Bewegungsplanung legt fest, wie sich ein Roboter von einer Konfiguration in eine andere bewegt, ohne dabei mit Hindernissen zu kollidieren. Sie berücksichtigt die Form des Roboters, die Hindernisse in seiner Umgebung und die Einschränkungen seiner Gelenke. Das Ergebnis ist ein Pfad oder eine Trajektorie, die die Steuerung ausführen kann.
Das Problem ist komplex. Der Roboter kann sechs oder mehr Gelenke haben. Der Konfigurationsraum ist ebenso vieldimensional. Hindernisse im Arbeitsraum werden zu Sperrbereichen im Konfigurationsraum. Die Suche nach einem Pfad durch diesen Raum ist rechenintensiv. Stichprobenbasierte Planungsverfahren wie RRT und PRM erstellen einen Graphen zulässiger Konfigurationen und durchsuchen diesen. Optimierungsbasierte Planungsverfahren minimieren eine Kostenfunktion unter Berücksichtigung der Nebenbedingungen.
Überlegungen zur Bewegungsplanung
- Kollisionsvermeidung: Halten Sie Abstand zu Hindernissen.
- Gelenkgrenzen: innerhalb des mechanischen Bereichs bleiben.
- Geschwindigkeits- und Beschleunigungsgrenzen: Innerhalb der dynamischen Grenzen bleiben.
- Geschmeidigkeit: Ruckartige Bewegungen vermeiden.
- Unsicherheit: Sensor- und Modellfehler berücksichtigen.
Ein Plan, der in der Simulation funktioniert, kann am realen Roboter scheitern, da das Modell unvollkommen ist. In der realen Welt gibt es Reibung, Flexibilität und Sensorauschen. Deshalb läuft die Bewegungsplanung oft in einer Schleife mit der Ausführung ab. Der Roboter plant einen Pfad, setzt sich in Bewegung, erkennt eine Abweichung und plant neu. Die Neuplanung muss schnell genug erfolgen, um mit der Bewegung des Roboters Schritt zu halten. Für eine Drohne, die durch einen Wald fliegt, bedeutet das Millisekunden. Für einen Lagerroboter kann es langsamer sein. Die Bewegungsplanung ist die Brücke zwischen Ziel und Bewegung. Ohne sie weiß der Roboter nicht, wie er sein Ziel erreichen soll.
Comments
No comments yet. Be the first to share a thought.
Leave a comment