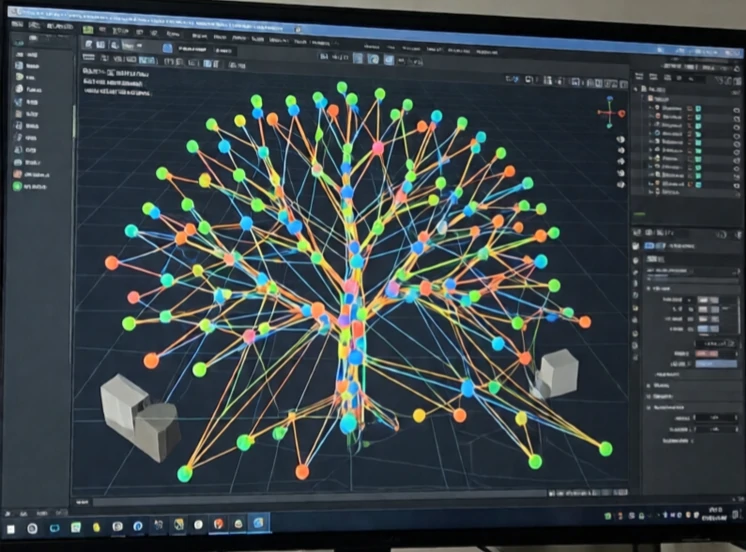
Plánování pohybu určuje, jak se robot pohybuje z jedné konfigurace do druhé, aniž by do čehokoli narazil. Zohledňuje tvar robota, překážky v jeho okolí a omezení jeho kloubů. Výstupem je dráha nebo trajektorie, kterou může řídicí jednotka provést.
Problém je složitý. Robot může mít šest nebo více kloubů. Konfigurační prostor má stejný počet dimenzí. Překážky v pracovním prostoru se stávají zakázanými oblastmi v konfiguračním prostoru. Nalezení cesty tímto prostorem je výpočetně náročné. Plánovače založené na vzorkování, jako jsou RRT a PRM, vytvářejí graf proveditelných konfigurací a prohledávají ho. Plánovače založené na optimalizaci minimalizují nákladovou funkci a zároveň respektují omezení.
Úvahy o plánování pohybu
- Zabránění srážce: vyhýbejte se překážkám.
- Meze spoje: dodržujte mechanický rozsah.
- Limity rychlosti a zrychlení: dodržujte dynamické možnosti.
- Plynulost: vyhněte se trhavému pohybu.
- Nejistota: zohledněte chybu senzoru a modelu.
Plán, který funguje v simulaci, může na skutečném robotu selhat, protože model je nedokonalý. Reálný svět má tření, ohyb a šum senzorů. Proto plánování pohybu často probíhá ve smyčce s prováděním. Robot naplánuje trasu, začne se pohybovat, zaznamená odchylku a provede nové plánování. Nové plánování musí být dostatečně rychlé, aby držel krok s pohybem robota. Pro dron letící lesem to znamená milisekundy. Pro skladového robota to může být pomalejší. Plánování pohybu je mostem mezi cílem a pohybem. Bez něj robot neví, jak se tam dostat.
Comments
No comments yet. Be the first to share a thought.
Leave a comment