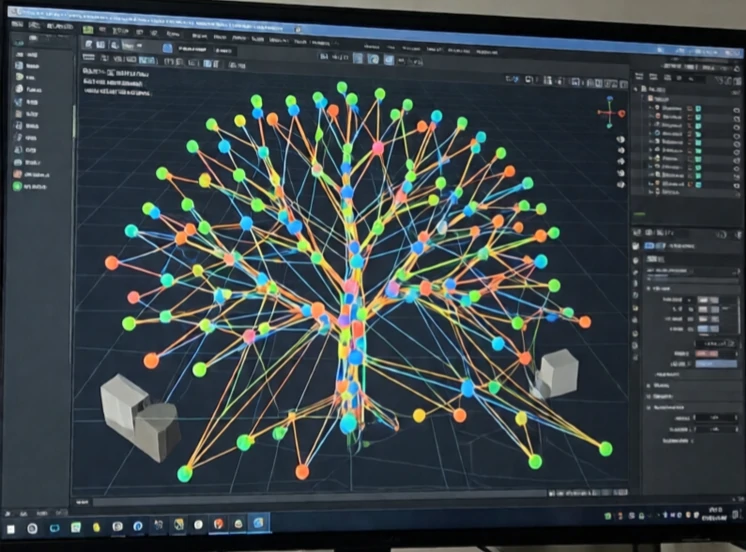
O planeamento de movimento determina como um robô se move de uma configuração para outra sem colidir com nada. Considera a forma do robô, os obstáculos à sua volta e as restrições nas suas articulações. O resultado é um caminho ou trajetória que o controlador pode executar.
O problema é complexo. O robô pode ter seis ou mais juntas. O espaço de configuração tem um número igualmente grande de dimensões. Os obstáculos no espaço de trabalho tornam-se regiões proibidas no espaço de configuração. Encontrar um caminho através deste espaço é computacionalmente dispendioso. Os planeadores baseados em amostragem, como o RRT e o PRM, constroem um grafo de configurações viáveis e pesquisam-no. Os planeadores baseados em otimização minimizam uma função de custo, respeitando as restrições.
Considerações sobre o planeamento do movimento
- Prevenção de colisões: mantenha-se afastado dos obstáculos.
- Limites articulares: mantenha-se dentro da amplitude mecânica.
- Limites de velocidade e aceleração: mantenha-se dentro da capacidade dinâmica.
- Suavidade: evite movimentos bruscos.
- Incerteza: ter em conta os erros do sensor e do modelo.
Um plano que funciona em simulação pode falhar no robô real porque o modelo é imperfeito. O mundo real tem atrito, flexibilidade e ruído dos sensores. É por isso que o planeamento de movimento é geralmente executado num ciclo com a execução. O robô planeia um caminho, começa a mover-se, deteta um desvio e replaneia. O replaneamento precisa de ser rápido o suficiente para acompanhar o movimento do robô. Para um drone que voa por uma floresta, isto significa milissegundos. Para um robô de armazém, pode ser mais lento. O planeamento de movimento é a ponte entre um objetivo e um movimento. Sem ele, o robô não sabe como lá chegar.
Comments
No comments yet. Be the first to share a thought.
Leave a comment