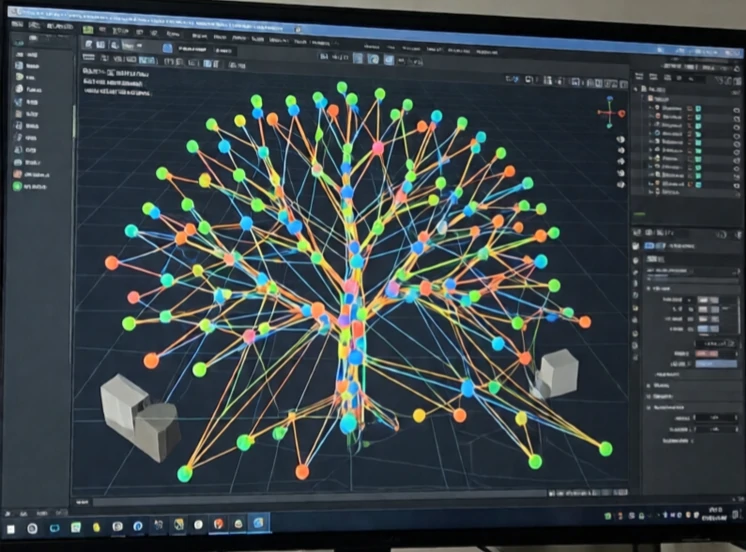
Bewegingsplanning bepaalt hoe een robot van de ene configuratie naar de andere beweegt zonder ergens tegenaan te botsen. Hierbij wordt rekening gehouden met de vorm van de robot, de obstakels eromheen en de beperkingen van de gewrichten. Het resultaat is een pad of traject dat de controller kan uitvoeren.
Het probleem is complex. De robot kan zes of meer gewrichten hebben. De configuratieruimte heeft evenveel dimensies. Obstakels in de werkruimte worden verboden gebieden in de configuratieruimte. Het vinden van een pad door die ruimte is rekenkundig kostbaar. Op sampling gebaseerde planners zoals RRT en PRM bouwen een graaf van haalbare configuraties en doorzoeken deze. Op optimalisatie gebaseerde planners minimaliseren een kostenfunctie met inachtneming van beperkingen.
Overwegingen bij het plannen van bewegingen
- Botsingspreventie: blijf uit de buurt van obstakels.
- Grenswaarden van de gewrichten: blijf binnen het mechanische bereik.
- Snelheids- en acceleratielimieten: blijf binnen de dynamische mogelijkheden.
- Vloeiendheid: vermijd schokkerige bewegingen.
- Onzekerheid: houd rekening met sensor- en modelafwijkingen.
Een plan dat in een simulatie werkt, kan op de echte robot mislukken omdat het model niet perfect is. De echte wereld kent wrijving, buiging en sensorruis. Daarom verloopt bewegingsplanning vaak in een lus met de uitvoering. De robot plant een pad, begint te bewegen, detecteert een afwijking en herplant het plan. Herplannen moet snel genoeg zijn om de beweging van de robot bij te houden. Voor een drone die door een bos vliegt, betekent dat milliseconden. Voor een magazijnrobot kan het langer duren. Bewegingsplanning is de brug tussen een doel en een beweging. Zonder planning weet de robot niet hoe hij daar moet komen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment