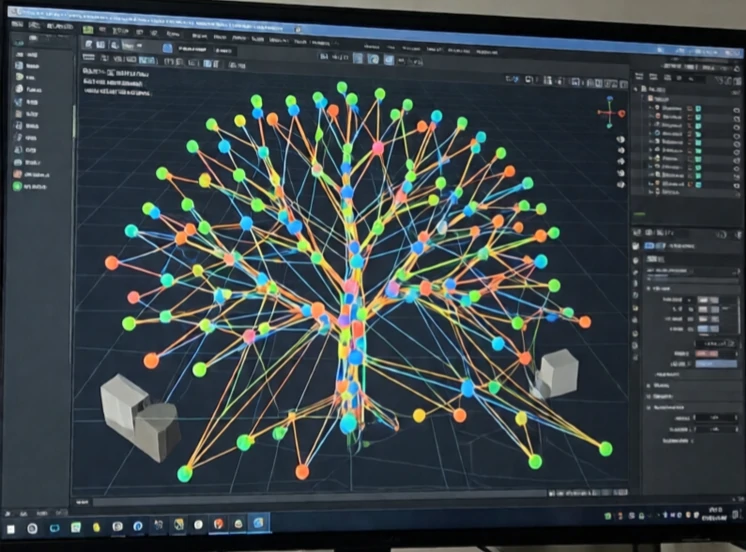
La planificación de movimiento determina cómo un robot se desplaza de una configuración a otra sin chocar con nada. Considera la forma del robot, los obstáculos a su alrededor y las restricciones de sus articulaciones. El resultado es una trayectoria que el controlador puede ejecutar.
El problema es complejo. El robot puede tener seis o más articulaciones. El espacio de configuración tiene tantas dimensiones como el espacio de trabajo. Los obstáculos en el espacio de trabajo se convierten en regiones prohibidas en el espacio de configuración. Encontrar una ruta a través de ese espacio es computacionalmente costoso. Los planificadores basados en muestreo, como RRT y PRM, construyen un grafo de configuraciones factibles y lo exploran. Los planificadores basados en optimización minimizan una función de costo respetando las restricciones.
Consideraciones para la planificación del movimiento
- Prevención de colisiones: manténgase alejado de los obstáculos.
- Límites de las articulaciones: mantenerse dentro del rango mecánico.
- Límites de velocidad y aceleración: manténgase dentro de la capacidad dinámica.
- Suavidad: evite los movimientos bruscos.
- Incertidumbre: tener en cuenta los errores del sensor y del modelo.
Un plan que funciona en la simulación puede fallar en el robot real debido a las imperfecciones del modelo. El mundo real presenta fricción, flexión y ruido en los sensores. Por eso, la planificación del movimiento suele ejecutarse en bucle con la ejecución. El robot planifica una trayectoria, comienza a moverse, detecta una desviación y replanifica. La replanificación debe ser lo suficientemente rápida para seguir el ritmo del movimiento del robot. Para un dron que vuela por un bosque, esto significa milisegundos. Para un robot de almacén, puede ser más lento. La planificación del movimiento es el vínculo entre un objetivo y un movimiento. Sin ella, el robot no sabe cómo llegar allí.
Comments
No comments yet. Be the first to share a thought.
Leave a comment