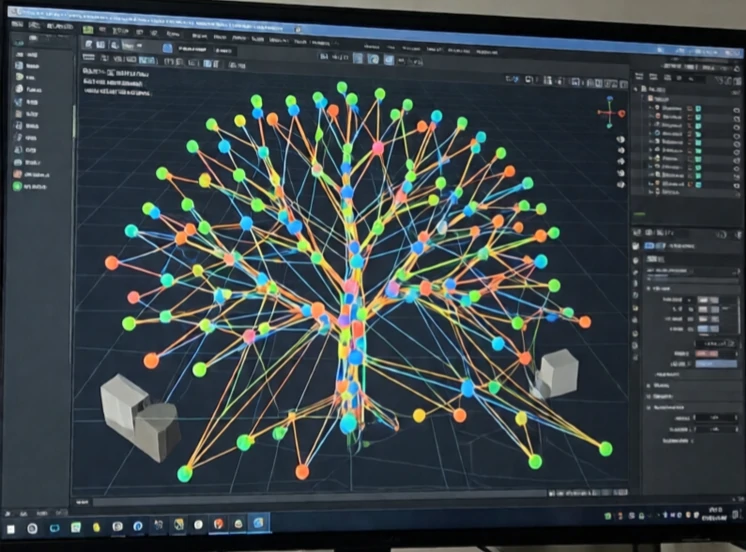
A mozgástervezés meghatározza, hogyan mozog egy robot egyik konfigurációból a másikba anélkül, hogy bármibe ütközne. Figyelembe veszi a robot alakját, a körülötte lévő akadályokat és az ízületeire nehezedő korlátozásokat. A kimenet egy útvonal vagy röppálya, amelyet a vezérlő végrehajthat.
A probléma nehéz. A robotnak lehet hat vagy több ízülete. A konfigurációs tér ugyanannyi dimenzióval rendelkezik. A munkaterületen lévő akadályok tiltott tartományokká válnak a konfigurációs térben. Az ezen a téren keresztüli út megtalálása számítási szempontból költséges. A mintavételen alapuló tervezők, mint például az RRT és a PRM, a megvalósítható konfigurációk gráfját építik fel, és azt keresik. Az optimalizáláson alapuló tervezők minimalizálják a költségfüggvényt, miközben tiszteletben tartják a korlátozásokat.
Mozgástervezési szempontok
- Ütközés elkerülése: maradjon távol az akadályoktól.
- Illesztési határok: maradjon a mechanikai tartományon belül.
- Sebesség- és gyorsulási határok: maradjon a dinamikus képességeken belül.
- Simaság: kerülje a rángatózó mozgásokat.
- Bizonytalanság: vegye figyelembe az érzékelő és a modell hibáit.
Egy szimulációban működő terv a valódi roboton kudarcot vallhat, mivel a modell tökéletlen. A való világban súrlódás, rugalmasság és érzékelőzaj van. Ezért a mozgástervezés gyakran egy ciklusban fut a végrehajtással. A robot megtervezi az útvonalat, elindul, eltérést érzékel, és újratervezi. Az újratervezésnek elég gyorsnak kell lennie ahhoz, hogy lépést tartson a robot mozgásával. Egy erdőn átrepülő drón esetében ez milliszekundumot jelent. Egy raktári robot esetében lassabb lehet. A mozgástervezés a híd a cél és a mozgás között. Enélkül a robot nem tudja, hogyan juthat el oda.
Comments
No comments yet. Be the first to share a thought.
Leave a comment