La planification de mouvement détermine comment un robot se déplace d'une configuration à une autre sans heurter d'obstacles. Elle prend en compte la forme du robot, les obstacles environnants et les contraintes sur ses articulations. Le résultat est une trajectoire que le contrôleur peut exécuter.
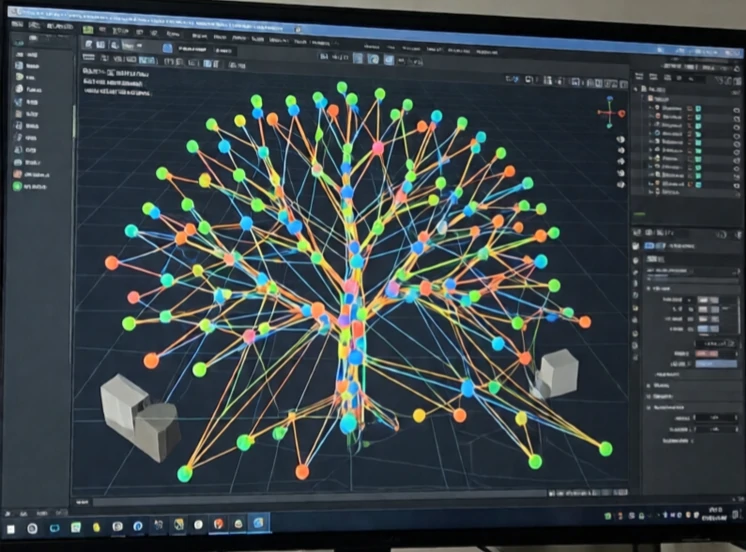
Le problème est complexe. Le robot peut comporter six articulations, voire plus. L'espace de configuration possède autant de dimensions. Les obstacles présents dans l'espace de travail deviennent des zones interdites dans cet espace. Trouver un chemin à travers cet espace est coûteux en calcul. Les planificateurs par échantillonnage, tels que RRT et PRM, construisent un graphe de configurations possibles et le parcourent. Les planificateurs par optimisation, quant à eux, minimisent une fonction de coût tout en respectant les contraintes.
Considérations relatives à la planification des mouvements
- Éviter les collisions : restez à l'écart des obstacles.
- Limites articulaires : rester dans les limites mécaniques.
- Limites de vitesse et d'accélération : restez dans les limites de vos capacités dynamiques.
- Fluidité : évitez les mouvements saccadés.
- Incertitude : tenir compte des erreurs de capteur et de modèle.
Un plan qui fonctionne en simulation peut échouer sur un robot réel, car le modèle est imparfait. Le monde réel est soumis aux frottements, à la flexibilité et aux interférences des capteurs. C'est pourquoi la planification des mouvements s'effectue souvent en boucle avec l'exécution. Le robot planifie une trajectoire, se met en mouvement, détecte un écart et replanifie. Cette replanification doit être suffisamment rapide pour suivre le rythme des mouvements du robot. Pour un drone survolant une forêt, cela se mesure en millisecondes. Pour un robot d'entrepôt, le délai peut être plus long. La planification des mouvements est le lien entre un objectif et un déplacement. Sans elle, le robot ne sait pas comment l'atteindre.
Comments
No comments yet. Be the first to share a thought.
Leave a comment