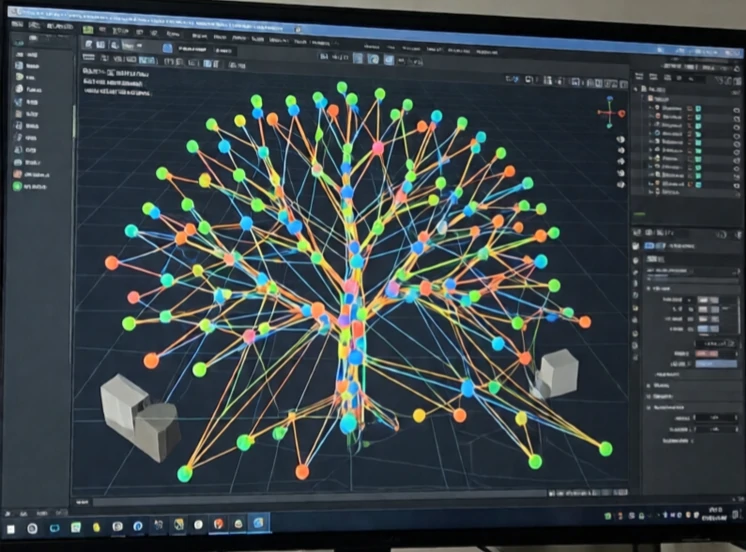
Perencanaan gerak menentukan bagaimana robot bergerak dari satu konfigurasi ke konfigurasi lain tanpa menabrak apa pun. Perencanaan ini mempertimbangkan bentuk robot, rintangan di sekitarnya, dan batasan pada persendiannya. Hasilnya adalah jalur atau lintasan yang dapat dieksekusi oleh pengendali.
Masalahnya sulit. Robot mungkin memiliki enam sendi atau lebih. Ruang konfigurasi memiliki dimensi sebanyak itu. Hambatan di ruang kerja menjadi wilayah terlarang di ruang konfigurasi. Menemukan jalur melalui ruang tersebut membutuhkan biaya komputasi yang mahal. Perencana berbasis pengambilan sampel seperti RRT dan PRM membangun grafik konfigurasi yang layak dan mencarinya. Perencana berbasis optimasi meminimalkan fungsi biaya sambil tetap memperhatikan batasan.
Pertimbangan perencanaan gerakan
- Pencegahan tabrakan: jauhi rintangan.
- Batasan sendi: tetap dalam rentang mekanis.
- Batas kecepatan dan percepatan: tetap dalam kemampuan dinamis.
- Kehalusan: hindari gerakan yang tersentak-sentak.
- Ketidakpastian: memperhitungkan kesalahan sensor dan model.
Rencana yang berhasil dalam simulasi mungkin gagal pada robot nyata karena modelnya tidak sempurna. Dunia nyata memiliki gesekan, kelenturan, dan gangguan sensor. Itulah mengapa perencanaan gerak sering berjalan dalam sebuah siklus dengan eksekusi. Robot merencanakan jalur, mulai bergerak, mendeteksi penyimpangan, dan merencanakan ulang. Perencanaan ulang harus cukup cepat untuk mengimbangi gerakan robot. Untuk drone yang terbang melalui hutan, itu berarti milidetik. Untuk robot gudang, bisa lebih lambat. Perencanaan gerak adalah jembatan antara tujuan dan pergerakan. Tanpa itu, robot tidak tahu bagaimana cara mencapainya.
Comments
No comments yet. Be the first to share a thought.
Leave a comment