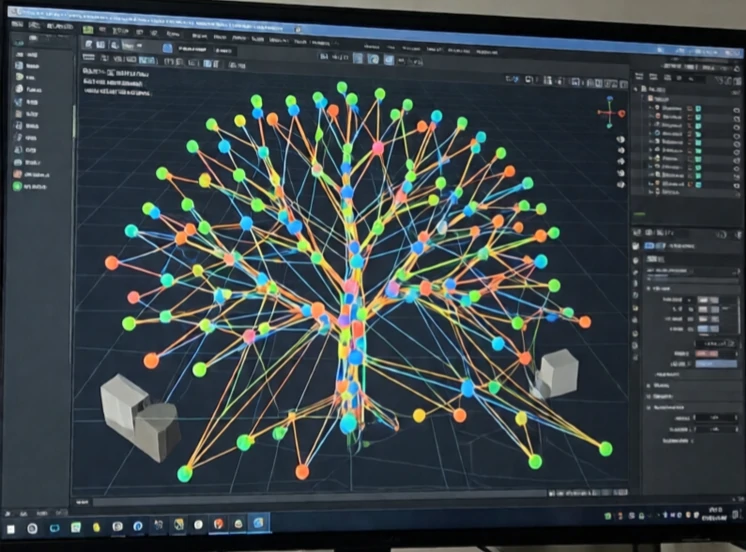
Bevegelsesplanlegging bestemmer hvordan en robot beveger seg fra én konfigurasjon til en annen uten å treffe noe. Den tar hensyn til robotens form, hindringene rundt den og begrensningene på leddene. Utdataene er en bane eller bane som kontrolleren kan utføre.
Problemet er vanskelig. Roboten kan ha seks eller flere ledd. Konfigurasjonsrommet har like mange dimensjoner. Hindringer i arbeidsområdet blir forbudte områder i konfigurasjonsrommet. Å finne en vei gjennom det rommet er beregningsmessig dyrt. Samplingsbaserte planleggere som RRT og PRM bygger en graf over gjennomførbare konfigurasjoner og søker i den. Optimaliseringsbaserte planleggere minimerer en kostnadsfunksjon samtidig som de respekterer begrensninger.
Hensyn til bevegelsesplanlegging
- Kollisjonsunngåelse: hold deg unna hindringer.
- Leddgrenser: hold deg innenfor mekanisk område.
- Hastighets- og akselerasjonsgrenser: hold deg innenfor dynamisk kapasitet.
- Jevnhet: unngå rykkete bevegelser.
- Usikkerhet: ta hensyn til sensor- og modellfeil.
En plan som fungerer i simulering kan mislykkes på den virkelige roboten fordi modellen er uperfekt. Den virkelige verden har friksjon, bøyning og sensorstøy. Det er derfor bevegelsesplanlegging ofte kjører i en løkke med utførelse. Roboten planlegger en bane, begynner å bevege seg, registrerer et avvik og planlegger på nytt. Omplanleggingen må være rask nok til å holde tritt med robotens bevegelse. For en drone som flyr gjennom en skog, betyr det millisekunder. For en lagerrobot kan den være tregere. Bevegelsesplanlegging er broen mellom et mål og en bevegelse. Uten den vet ikke roboten hvordan den skal komme dit.
Comments
No comments yet. Be the first to share a thought.
Leave a comment