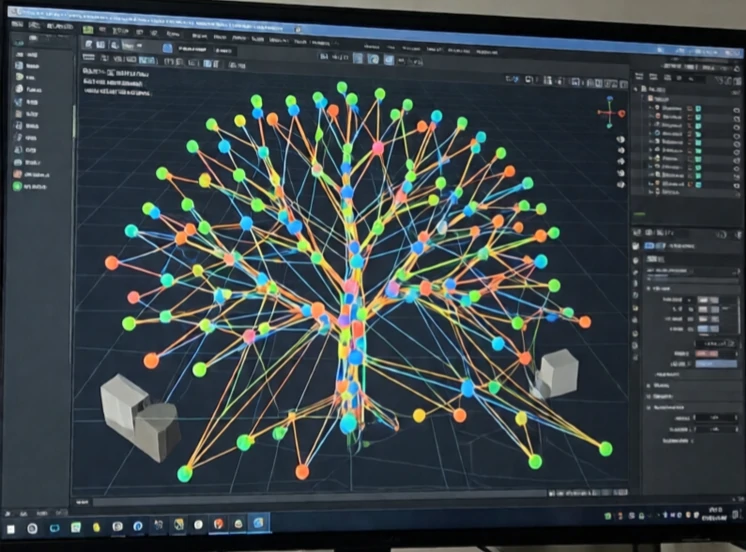
Planowanie ruchu określa, w jaki sposób robot przemieszcza się z jednej konfiguracji do drugiej, nie uderzając w nic. Uwzględnia ono kształt robota, otaczające go przeszkody oraz ograniczenia jego stawów. Wynikiem jest ścieżka lub trajektoria, którą kontroler może wykonać.
Problem jest trudny. Robot może mieć sześć lub więcej stawów. Przestrzeń konfiguracyjna ma tyle samo wymiarów. Przeszkody w przestrzeni roboczej stają się obszarami zabronionymi w przestrzeni konfiguracyjnej. Znalezienie ścieżki przez tę przestrzeń jest kosztowne obliczeniowo. Planiści bazujący na próbkowaniu, tacy jak RRT i PRM, budują wykres wykonalnych konfiguracji i go przeszukują. Planiści bazujący na optymalizacji minimalizują funkcję kosztu, jednocześnie uwzględniając ograniczenia.
Rozważania dotyczące planowania ruchu
- Unikanie kolizji: trzymaj się z dala od przeszkód.
- Ograniczenia połączeń: pozostają w zakresie mechanicznym.
- Ograniczenia prędkości i przyspieszenia: należy zachować dynamikę.
- Płynność: unikaj szarpanych ruchów.
- Niepewność: uwzględnienie błędów czujnika i modelu.
Plan, który działa w symulacji, może zawieść w rzeczywistym robocie, ponieważ model jest niedoskonały. W świecie rzeczywistym występują tarcia, giętkość i szumy czujników. Dlatego planowanie ruchu często działa w pętli z wykonaniem. Robot planuje ścieżkę, rusza, wykrywa odchylenie i zmienia plan. Zmiana planu musi być wystarczająco szybka, aby nadążyć za ruchem robota. W przypadku drona przelatującego przez las oznacza to milisekundy. W przypadku robota magazynowego może to być wolniejsze. Planowanie ruchu jest pomostem między celem a ruchem. Bez niego robot nie wie, jak tam dotrzeć.
Comments
No comments yet. Be the first to share a thought.
Leave a comment