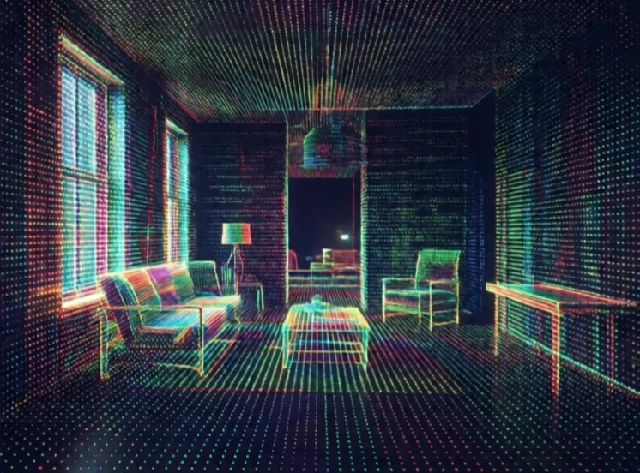
Việc lập bản đồ tạo ra một mô hình biểu diễn môi trường của robot. Bản đồ có thể là một lưới 2D thể hiện không gian bị chiếm dụng và không gian trống. Nó cũng có thể là một đám mây điểm 3D. Hoặc nó có thể là một đồ thị tôpô của các phòng và hành lang. Robot sử dụng bản đồ để lập kế hoạch đường đi, tránh chướng ngại vật và định vị vị trí của mình.
Những robot di động đời đầu sử dụng bản đồ vẽ tay hoặc dò theo dây dẫn trên sàn nhà. Ngày nay, robot xây dựng bản đồ trong quá trình khám phá. Lidar và camera thu thập dữ liệu. Thuật toán SLAM ghép nối dữ liệu thành một bản đồ hoàn chỉnh. Sau đó, robot có thể di chuyển đến bất kỳ điểm nào trong khu vực đã được lập bản đồ. Việc lập bản đồ không bao giờ hoàn hảo. Các chướng ngại vật động, bề mặt phản chiếu và nhiễu cảm biến tạo ra lỗi.
Biểu diễn bản đồ
- Lưới trạng thái chiếm dụng: Các ô 2D được đánh dấu là trống, đã chiếm dụng hoặc chưa xác định.
- Đám mây điểm: Các điểm 3D từ lidar hoặc camera đo độ sâu.
- Bản đồ địa danh: các địa điểm nổi bật và vị trí của chúng.
- Bản đồ tôpô: các nút và cạnh biểu thị các địa điểm và đường đi.
- Bản đồ ngữ nghĩa: gắn nhãn cho các đối tượng và phòng, không chỉ là hình học.
Một bản đồ tốt phải nhỏ gọn và hữu ích. Một đám mây điểm thô thì chính xác nhưng rất lớn. Một lưới tọa độ thì nhỏ gọn nhưng mất chi tiết. Một bản đồ ngữ nghĩa cho robot biết rằng một chiếc ghế sofa đang ở trong phòng khách, điều này giúp lập kế hoạch công việc. Sự lựa chọn phụ thuộc vào ứng dụng. Một robot trong kho cần một lưới tọa độ chính xác để điều hướng. Một robot gia đình có thể sử dụng bản đồ ngữ nghĩa để tìm nhà bếp. Lập bản đồ là cách robot ghi nhớ vị trí của các vật thể. Nếu không có nó, mọi nhiệm vụ đều phải bắt đầu lại từ đầu.
Comments
No comments yet. Be the first to share a thought.
Leave a comment