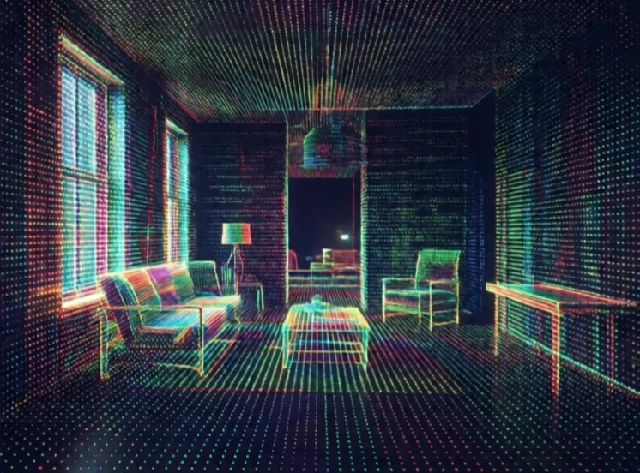
La cartographie permet de représenter l'environnement d'un robot. Cette carte peut être une grille 2D d'espaces occupés et libres, un nuage de points 3D ou encore un graphe topologique de pièces et de couloirs. Le robot utilise cette carte pour planifier ses déplacements, éviter les obstacles et se localiser.
Les premiers robots mobiles utilisaient des cartes dessinées à la main ou suivaient des câbles au sol. Aujourd'hui, ils construisent leurs cartes au fur et à mesure de leurs explorations. Des capteurs Lidar et des caméras collectent des données. Des algorithmes SLAM assemblent ces données pour créer une carte cohérente. Le robot peut alors se déplacer vers n'importe quel point de la zone cartographiée. La cartographie n'est jamais parfaite : les obstacles dynamiques, les surfaces réfléchissantes et le bruit des capteurs sont sources d'erreurs.
Représentations cartographiques
- Grille d'occupation : cellules 2D marquées comme libres, occupées ou inconnues.
- Nuage de points : points 3D provenant de lidar ou de caméras de profondeur.
- Carte des points de repère : points d’intérêt et leur emplacement.
- Carte topologique : nœuds et arêtes représentant des lieux et des chemins.
- Carte sémantique : elle étiquette les objets et les pièces, et pas seulement la géométrie.
Une bonne carte est compacte et utile. Un nuage de points brut est précis mais volumineux. Une grille d'occupation est compacte mais manque de détails. Une carte sémantique indique au robot qu'un canapé se trouve dans le salon, ce qui facilite la planification des tâches. Le choix dépend de l'application. Un robot d'entrepôt a besoin d'une grille précise pour se déplacer. Un robot domestique peut utiliser une carte sémantique pour trouver la cuisine. La cartographie permet à un robot de mémoriser l'emplacement des objets. Sans elle, chaque mission doit être recommencée à zéro.
Comments
No comments yet. Be the first to share a thought.
Leave a comment