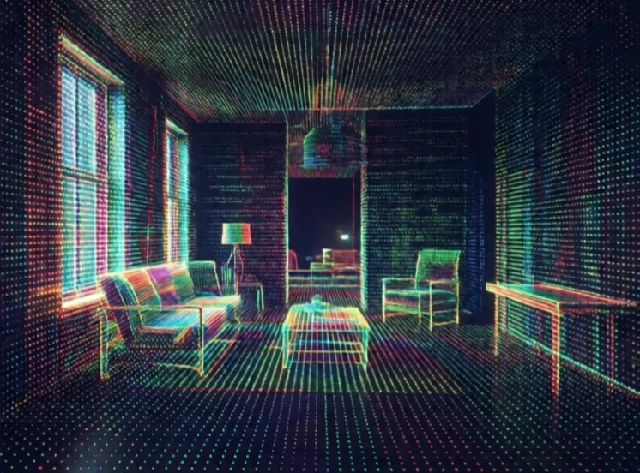
Kartlegging skaper en representasjon av en robots miljø. Kartet kan være et 2D-rutenett av okkupert og ledig plass. Det kan være en 3D-punktsky. Det kan være en topologisk graf av rom og korridorer. Roboten bruker kartet til å planlegge stier, unngå hindringer og lokalisere seg selv.
Tidlige mobile roboter brukte håndtegnede kart eller fulgte ledninger i gulvet. I dag bygger roboter kart mens de utforsker. Lidar og kameraer samler inn data. SLAM-algoritmer setter dataene sammen til et konsistent kart. Roboten kan deretter navigere til et hvilket som helst punkt i det kartlagte området. Kartlegging er aldri perfekt. Dynamiske hindringer, reflekterende overflater og sensorstøy skaper feil.
Kartrepresentasjoner
- Beleggsrutenett: 2D-celler merket som ledige, bebodde eller ukjente.
- Punktsky: 3D-punkter fra lidar- eller dybdekameraer.
- Funksjonskart: landemerker og deres posisjoner.
- Topologisk kart: noder og kanter som representerer steder og stier.
- Semantisk kart: merker objekter og rom, ikke bare geometri.
Et godt kart er kompakt og nyttig. En rå punktsky er nøyaktig, men enorm. Et rutenett med tilstedeværelse er kompakt, men mister detaljer. Et semantisk kart forteller roboten at det er en sofa i stuen, noe som hjelper med oppgaveplanlegging. Valget avhenger av bruksområdet. En lagerrobot trenger et presist rutenett for navigering. En hjemmerobot kan bruke et semantisk kart for å finne kjøkkenet. Kartlegging er hvordan en robot husker hvor ting er. Uten det starter hvert oppdrag på nytt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment