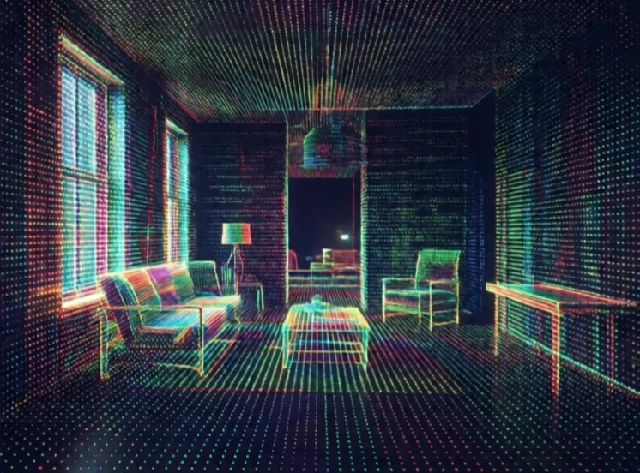
Door middel van een kaart wordt de omgeving van een robot in kaart gebracht. De kaart kan een 2D-raster zijn van bezette en vrije ruimte. Het kan ook een 3D-puntenwolk zijn. Of een topologische grafiek van kamers en gangen. De robot gebruikt de kaart om routes te plannen, obstakels te vermijden en zijn positie te bepalen.
Vroege mobiele robots gebruikten handgetekende kaarten of volgden draden in de vloer. Tegenwoordig maken robots kaarten terwijl ze de omgeving verkennen. Lidar en camera's verzamelen gegevens. SLAM-algoritmes voegen de gegevens samen tot een consistente kaart. De robot kan vervolgens naar elk punt in het in kaart gebrachte gebied navigeren. Kaartvorming is nooit perfect. Dynamische obstakels, reflecterende oppervlakken en sensorruis veroorzaken fouten.
Kaartweergaven
- Bezettingsraster: 2D-cellen gemarkeerd als vrij, bezet of onbekend.
- Puntenwolk: 3D-punten afkomstig van lidar- of dieptecamera's.
- Overzichtskaart: bezienswaardigheden en hun locaties.
- Topologische kaart: knooppunten en verbindingen die plaatsen en paden voorstellen.
- Semantische kaart: labelt objecten en ruimtes, niet alleen geometrie.
Een goede kaart is compact en nuttig. Een ruwe puntenwolk is nauwkeurig, maar enorm groot. Een bezettingsraster is compact, maar verliest details. Een semantische kaart vertelt de robot dat er een bank in de woonkamer staat, wat helpt bij de taakplanning. De keuze hangt af van de toepassing. Een magazijnrobot heeft een nauwkeurig raster nodig voor navigatie. Een robot voor thuisgebruik kan een semantische kaart gebruiken om de keuken te vinden. Door middel van kaarten onthoudt een robot waar dingen zich bevinden. Zonder kaarten begint elke missie weer helemaal opnieuw.
Comments
No comments yet. Be the first to share a thought.
Leave a comment