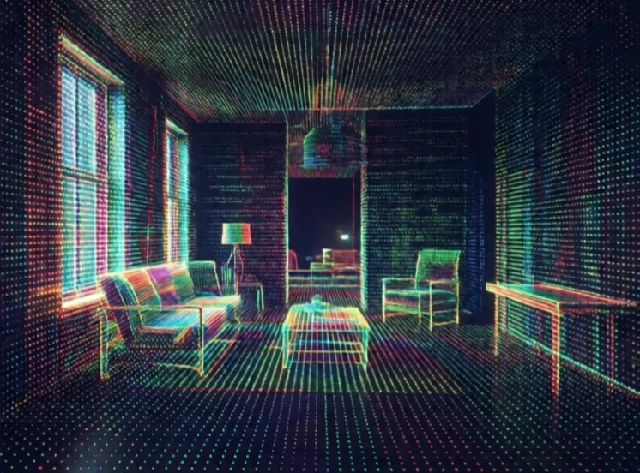
मैपिंग से रोबोट के परिवेश का एक निरूपण बनता है। यह मैप कब्जे वाले और खाली स्थान का 2D ग्रिड हो सकता है। यह 3D पॉइंट क्लाउड भी हो सकता है। यह कमरों और गलियारों का एक टोपोलॉजिकल ग्राफ भी हो सकता है। रोबोट इस मैप का उपयोग पथ की योजना बनाने, बाधाओं से बचने और अपनी स्थिति का पता लगाने के लिए करता है।
शुरुआती मोबाइल रोबोट हाथ से बने नक्शों का इस्तेमाल करते थे या ज़मीन में बिछे तारों का अनुसरण करते थे। आज, रोबोट खोजबीन करते हुए नक्शे बनाते हैं। लिडार और कैमरे डेटा इकट्ठा करते हैं। SLAM एल्गोरिदम डेटा को एक सुसंगत नक्शे में पिरोते हैं। इसके बाद रोबोट नक्शे वाले क्षेत्र में किसी भी बिंदु तक जा सकता है। हालांकि, नक्शा बनाना कभी भी पूरी तरह सटीक नहीं होता। गतिशील बाधाएं, परावर्तक सतहें और सेंसर का शोर त्रुटियां पैदा करते हैं।
मानचित्र निरूपण
- ऑक्यूपेंसी ग्रिड: 2D सेल जिन्हें खाली, भरा हुआ या अज्ञात के रूप में चिह्नित किया गया है।
- पॉइंट क्लाउड: लिडार या डेप्थ कैमरों से प्राप्त 3D बिंदु।
- मानचित्र में प्रमुख स्थल और उनकी स्थिति दर्शाई गई है।
- स्थलीय मानचित्र: नोड्स और किनारे स्थानों और रास्तों का प्रतिनिधित्व करते हैं।
- सिमेंटिक मैप: यह केवल ज्यामिति को ही नहीं, बल्कि वस्तुओं और कमरों को भी लेबल करता है।
एक अच्छा नक्शा संक्षिप्त और उपयोगी होता है। एक कच्चा पॉइंट क्लाउड सटीक तो होता है, लेकिन बहुत बड़ा होता है। एक ऑक्यूपेंसी ग्रिड संक्षिप्त तो होता है, लेकिन उसमें विवरण कम हो जाते हैं। एक सिमेंटिक मैप रोबोट को बताता है कि लिविंग रूम में सोफा है, जिससे कार्य योजना बनाने में मदद मिलती है। चुनाव उपयोग पर निर्भर करता है। एक वेयरहाउस रोबोट को नेविगेशन के लिए एक सटीक ग्रिड की आवश्यकता होती है। एक होम रोबोट रसोई का पता लगाने के लिए सिमेंटिक मैप का उपयोग कर सकता है। मैपिंग ही वह तरीका है जिससे रोबोट को याद रहता है कि चीजें कहाँ हैं। इसके बिना, हर मिशन शुरू से करना पड़ता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment