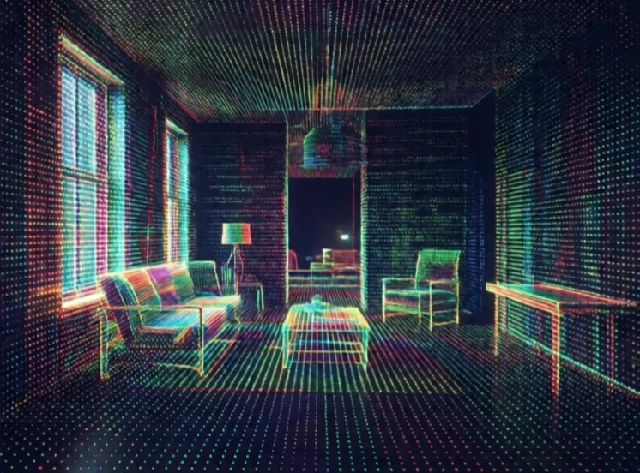
تُنشئ عملية رسم الخرائط تمثيلاً لبيئة الروبوت. قد تكون الخريطة عبارة عن شبكة ثنائية الأبعاد للمساحات المشغولة والفارغة، أو سحابة نقاط ثلاثية الأبعاد، أو رسم بياني طوبولوجي للغرف والممرات. يستخدم الروبوت الخريطة لتخطيط مساراته، وتجنب العوائق، وتحديد موقعه.
استخدمت الروبوتات المتنقلة الأولى خرائط مرسومة يدويًا أو تتبعت أسلاكًا في الأرض. أما اليوم، فتقوم الروبوتات ببناء الخرائط أثناء استكشافها. تجمع أجهزة الليدار والكاميرات البيانات، ثم تقوم خوارزميات SLAM بدمج هذه البيانات في خريطة متناسقة. وبذلك، يستطيع الروبوت التنقل إلى أي نقطة في المنطقة المُرسمة. مع ذلك، لا تكون عملية رسم الخرائط مثالية أبدًا، إذ تُسبب العوائق المتحركة والأسطح العاكسة وتشويش المستشعرات أخطاءً.
تمثيلات الخرائط
- شبكة الإشغال: خلايا ثنائية الأبعاد مُعلَّمة بأنها حرة أو مشغولة أو غير معروفة.
- سحابة النقاط: نقاط ثلاثية الأبعاد من كاميرات الليدار أو كاميرات العمق.
- خريطة المعالم: المعالم ومواقعها.
- الخريطة الطوبولوجية: العقد والحواف التي تمثل الأماكن والمسارات.
- الخريطة الدلالية: تصنف الأشياء والغرف، وليس الهندسة فقط.
الخريطة الجيدة موجزة ومفيدة. سحابة النقاط الخام دقيقة لكنها ضخمة. شبكة الإشغال موجزة لكنها تفقد بعض التفاصيل. الخريطة الدلالية تُخبر الروبوت بوجود أريكة في غرفة المعيشة، مما يُساعد في تخطيط المهام. يعتمد الاختيار على التطبيق. يحتاج روبوت المستودع إلى شبكة دقيقة للتنقل. قد يستخدم روبوت المنزل خريطة دلالية للعثور على المطبخ. تُعدّ الخرائط الوسيلة التي يتذكر بها الروبوت أماكن الأشياء. بدونها، تبدأ كل مهمة من الصفر.
Comments
No comments yet. Be the first to share a thought.
Leave a comment