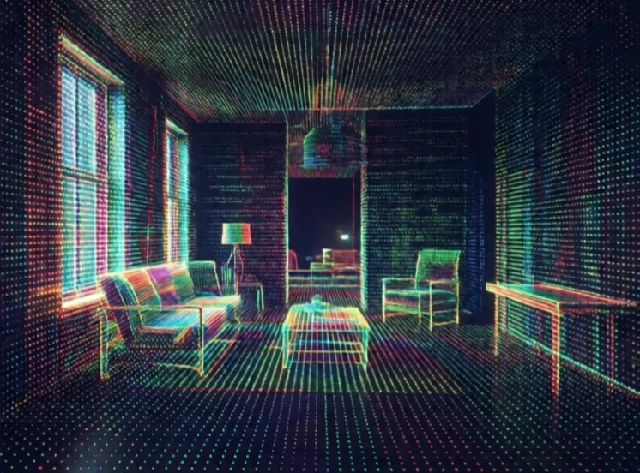
O mapeamento cria uma representação do ambiente de um robô. O mapa pode ser uma grelha 2D de espaços ocupados e livres. Pode ser uma nuvem de pontos 3D. Pode ser um grafo topológico de salas e corredores. O robô utiliza o mapa para planear rotas, evitar obstáculos e localizar-se.
Os primeiros robôs móveis usavam mapas desenhados à mão ou seguiam fios no chão. Hoje, os robôs constroem mapas à medida que exploram. Os sensores LiDAR e as câmaras recolhem dados. Os algoritmos SLAM combinam os dados num mapa consistente. O robô pode então navegar para qualquer ponto da área mapeada. O mapeamento nunca é perfeito. Os obstáculos dinâmicos, as superfícies refletoras e o ruído dos sensores geram erros.
Representações cartográficas
- Grelha de ocupação: células 2D marcadas como livres, ocupadas ou desconhecidas.
- Nuvem de pontos: pontos 3D provenientes de câmaras lidar ou de profundidade.
- Mapa de características: pontos de referência e suas localizações.
- Mapa topológico: nós e arestas que representam lugares e caminhos.
- Mapa semântico: rotula os objetos e as salas, e não apenas a geometria.
Um bom mapa é compacto e útil. Uma nuvem de pontos em bruto é precisa, mas enorme. Uma grelha de ocupação é compacta, mas perde detalhes. Um mapa semântico informa o robô que um sofá está na sala de estar, o que auxilia no planeamento das tarefas. A escolha depende da aplicação. Um robô de armazém necessita de uma grelha precisa para a navegação. Um robô doméstico pode usar um mapa semântico para encontrar a cozinha. O mapeamento é a forma como um robô memoriza a localização das coisas. Sem ele, cada missão começa do zero.
Comments
No comments yet. Be the first to share a thought.
Leave a comment