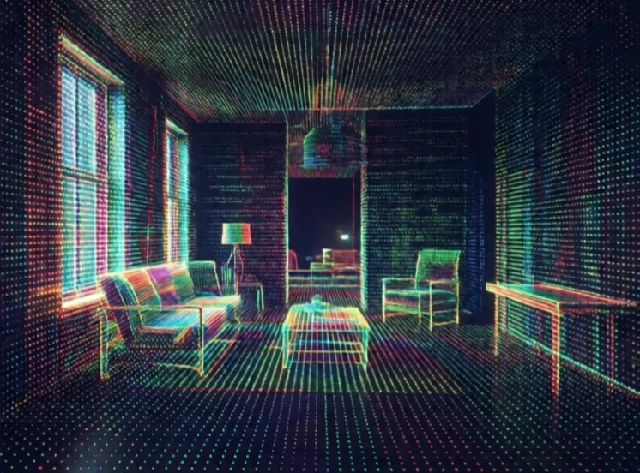
地图构建是机器人环境的一种表示。地图可以是二维的已占用空间和自由空间网格,也可以是三维点云,还可以是房间和走廊的拓扑图。机器人利用地图来规划路径、避开障碍物并进行自身定位。
早期的移动机器人使用手绘地图或沿着地板上的导线行进。如今,机器人会在探索过程中构建地图。激光雷达和摄像头收集数据。SLAM算法将这些数据拼接成一张完整的地图。然后,机器人可以导航到地图区域内的任何一点。地图构建永远不可能完美。动态障碍物、反射表面和传感器噪声都会造成误差。
地图表示
- 占用网格:二维单元格标记为空闲、已占用或未知。
- 点云:来自激光雷达或深度相机的 3D 点云。
- 特征地图:地标及其位置。
- 拓扑图:节点和边分别代表地点和路径。
- 语义图:标记物体和房间,而不仅仅是几何形状。
一张好的地图应该简洁实用。原始点云虽然精确,但数据量巨大。占用网格虽然简洁,但会丢失细节。语义地图可以告诉机器人客厅里有一张沙发,这有助于任务规划。具体选择取决于应用场景。仓库机器人需要精确的网格地图进行导航。家用机器人则可能使用语义地图来找到厨房。地图构建是机器人记住物体位置的方式。如果没有地图,每次任务都得从头开始。
Comments
No comments yet. Be the first to share a thought.
Leave a comment