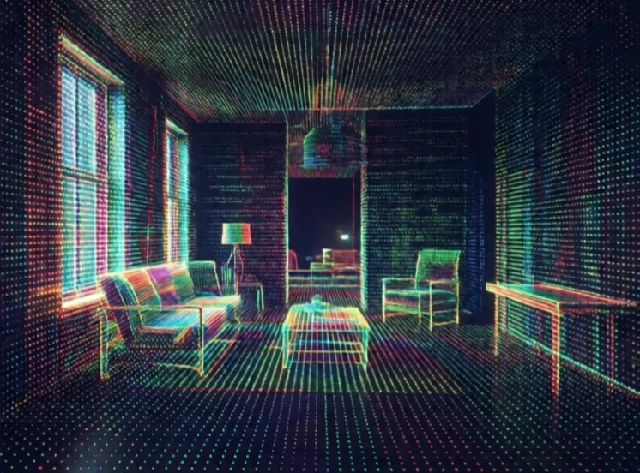
Kortlægning skaber en repræsentation af en robots miljø. Kortet kan være et 2D-gitter af besat og ledig plads. Det kan være en 3D-punktsky. Det kan være en topologisk graf over rum og korridorer. Robotten bruger kortet til at planlægge stier, undgå forhindringer og lokalisere sig selv.
Tidlige mobile robotter brugte håndtegnede kort eller fulgte ledninger i gulvet. I dag bygger robotter kort, mens de udforsker. Lidar og kameraer indsamler data. SLAM-algoritmer samler dataene i et ensartet kort. Robotten kan derefter navigere til ethvert punkt i det kortlagte område. Kortlægning er aldrig perfekt. Dynamiske forhindringer, reflekterende overflader og sensorstøj skaber fejl.
Kortrepræsentationer
- Belægningsgitter: 2D-celler markeret som ledige, optagede eller ukendte.
- Punktsky: 3D-punkter fra lidar- eller dybdekameraer.
- Featurekort: landemærker og deres positioner.
- Topologisk kort: knudepunkter og kanter, der repræsenterer steder og stier.
- Semantisk kort: mærker objekter og rum, ikke kun geometri.
Et godt kort er kompakt og nyttigt. En rå punktsky er præcis, men enorm. Et belægningsgitter er kompakt, men mister detaljer. Et semantisk kort fortæller robotten, at der er en sofa i stuen, hvilket hjælper med opgaveplanlægning. Valget afhænger af anvendelsen. En lagerrobot har brug for et præcist gitter til navigation. En hjemmerobot kan bruge et semantisk kort til at finde køkkenet. Kortlægning er, hvordan en robot husker, hvor tingene er. Uden det starter enhver mission forfra.
Comments
No comments yet. Be the first to share a thought.
Leave a comment