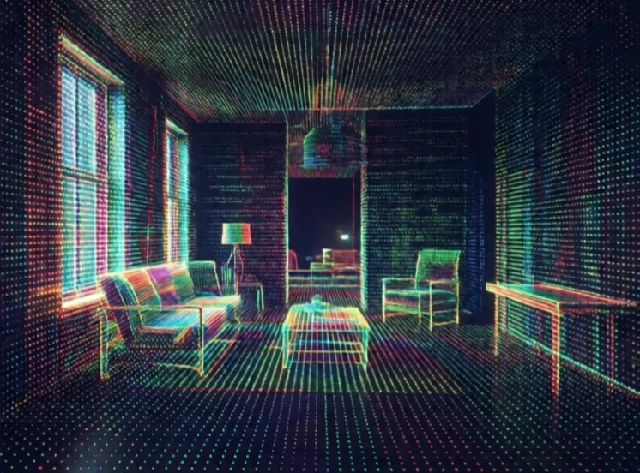
Haritalama, bir robotun çevresinin bir temsilini oluşturur. Harita, dolu ve boş alanların 2 boyutlu bir ızgarası olabilir. 3 boyutlu bir nokta bulutu olabilir. Odaların ve koridorların topolojik bir grafiği olabilir. Robot, haritayı yolları planlamak, engellerden kaçınmak ve konumunu belirlemek için kullanır.
İlk mobil robotlar elle çizilmiş haritalar kullanıyor veya zemindeki telleri takip ediyordu. Günümüzde robotlar keşif yaparken harita oluşturuyor. Lidar ve kameralar veri topluyor. SLAM algoritmaları verileri tutarlı bir haritaya dönüştürüyor. Robot daha sonra haritalanmış alandaki herhangi bir noktaya gidebiliyor. Haritalama asla mükemmel olmuyor. Dinamik engeller, yansıtıcı yüzeyler ve sensör gürültüsü hatalara neden oluyor.
Harita gösterimleri
- Doluluk tablosu: Boş, dolu veya bilinmeyen olarak işaretlenmiş 2 boyutlu hücreler.
- Nokta bulutu: Lidar veya derinlik kameralarından elde edilen 3 boyutlu noktalar.
- Özellik haritası: Önemli yerler ve konumları.
- Topolojik harita: yerleri ve yolları temsil eden düğümler ve kenarlar.
- Semantik harita: Sadece geometriyi değil, nesneleri ve odaları da etiketler.
İyi bir harita, kompakt ve kullanışlıdır. Ham nokta bulutu doğrudur ancak çok büyüktür. Doluluk ızgarası kompakttır ancak ayrıntıları kaybeder. Semantik bir harita, robota kanepenin oturma odasında olduğunu söyler ve bu da görev planlamasına yardımcı olur. Seçim, uygulamaya bağlıdır. Bir depo robotunun navigasyon için hassas bir ızgaraya ihtiyacı vardır. Bir ev robotu mutfağı bulmak için semantik bir harita kullanabilir. Haritalama, bir robotun nesnelerin nerede olduğunu hatırlamasının yoludur. Haritalama olmadan, her görev sıfırdan başlar.
Comments
No comments yet. Be the first to share a thought.
Leave a comment