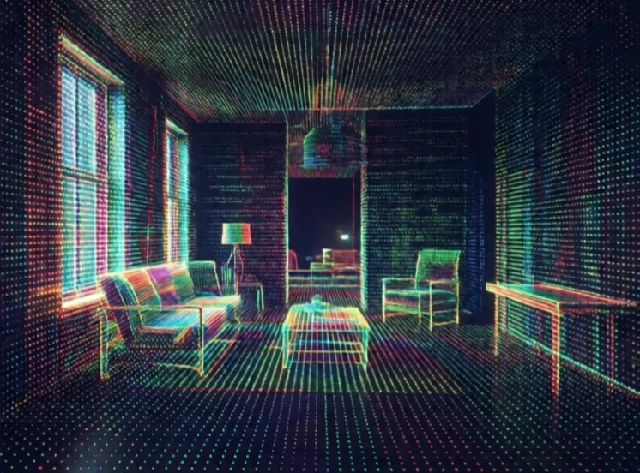
Η χαρτογράφηση δημιουργεί μια αναπαράσταση του περιβάλλοντος ενός ρομπότ. Ο χάρτης μπορεί να είναι ένα δισδιάστατο πλέγμα κατειλημμένου και ελεύθερου χώρου. Μπορεί να είναι ένα τρισδιάστατο νέφος σημείων. Μπορεί να είναι ένα τοπολογικό γράφημα δωματίων και διαδρόμων. Το ρομπότ χρησιμοποιεί τον χάρτη για να σχεδιάζει διαδρομές, να αποφεύγει εμπόδια και να εντοπίζει τον εαυτό του.
Τα πρώτα κινητά ρομπότ χρησιμοποιούσαν χάρτες που σχεδιάζονταν στο χέρι ή ακολουθούσαν καλώδια στο πάτωμα. Σήμερα, τα ρομπότ δημιουργούν χάρτες καθώς εξερευνούν. Τα Lidar και οι κάμερες συλλέγουν δεδομένα. Οι αλγόριθμοι SLAM συνδυάζουν τα δεδομένα σε έναν συνεπή χάρτη. Το ρομπότ μπορεί στη συνέχεια να πλοηγηθεί σε οποιοδήποτε σημείο της χαρτογραφημένης περιοχής. Η χαρτογράφηση δεν είναι ποτέ τέλεια. Τα δυναμικά εμπόδια, οι ανακλαστικές επιφάνειες και ο θόρυβος των αισθητήρων δημιουργούν σφάλματα.
Αναπαραστάσεις χαρτών
- Πλέγμα πληρότητας: Δισδιάστατα κελιά που επισημαίνονται ως ελεύθερα, κατειλημμένα ή άγνωστα.
- Νέφος σημείων: Τρισδιάστατα σημεία από lidar ή κάμερες βάθους.
- Χάρτης χαρακτηριστικών: ορόσημα και οι θέσεις τους.
- Τοπολογικός χάρτης: κόμβοι και ακμές που αναπαριστούν τόπους και διαδρομές.
- Σημασιολογικός χάρτης: επισημαίνει αντικείμενα και δωμάτια, όχι μόνο γεωμετρία.
Ένας καλός χάρτης είναι συμπαγής και χρήσιμος. Ένα ακατέργαστο νέφος σημείων είναι ακριβές αλλά τεράστιο. Ένα πλέγμα πληρότητας είναι συμπαγές αλλά χάνει λεπτομέρειες. Ένας σημασιολογικός χάρτης λέει στο ρομπότ ότι υπάρχει ένας καναπές στο σαλόνι, κάτι που βοηθά στον προγραμματισμό εργασιών. Η επιλογή εξαρτάται από την εφαρμογή. Ένα ρομπότ αποθήκης χρειάζεται ένα ακριβές πλέγμα για πλοήγηση. Ένα ρομπότ σπιτιού μπορεί να χρησιμοποιήσει έναν σημασιολογικό χάρτη για να βρει την κουζίνα. Η χαρτογράφηση είναι ο τρόπος με τον οποίο ένα ρομπότ θυμάται πού βρίσκονται τα πράγματα. Χωρίς αυτόν, κάθε αποστολή ξεκινά από το μηδέν.
Comments
No comments yet. Be the first to share a thought.
Leave a comment