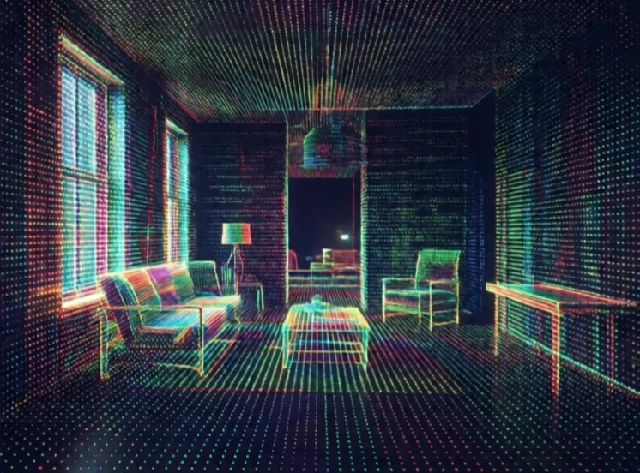
Создание карты позволяет представить окружение робота. Карта может представлять собой двумерную сетку занятого и свободного пространства, трехмерное облако точек или топологический граф комнат и коридоров. Робот использует карту для планирования маршрутов, избегания препятствий и определения своего местоположения.
Первые мобильные роботы использовали карты, нарисованные от руки, или следовали по проводам, проложенным в полу. Сегодня роботы создают карты по мере исследования. Лидар и камеры собирают данные. Алгоритмы SLAM объединяют данные в единую карту. Затем робот может перемещаться в любую точку на карте. Картографирование никогда не бывает идеальным. Динамические препятствия, отражающие поверхности и шумы датчиков создают ошибки.
Карты с различными представлениями
- Сетка занятости: двумерные ячейки, помеченные как свободные, занятые или неизвестные.
- Облако точек: трехмерные точки, полученные с помощью лидара или камер глубины.
- Карта объектов: достопримечательности и их расположение.
- Топологическая карта: узлы и ребра, представляющие места и пути.
- Семантическая карта: обозначает не только геометрические объекты, но и помещения.
Хорошая карта компактна и полезна. Необработанное облако точек точно, но огромно. Сетка занятости компактна, но теряет детализацию. Семантическая карта сообщает роботу, что диван находится в гостиной, что помогает в планировании задач. Выбор зависит от применения. Роботу на складе нужна точная сетка для навигации. Домашний робот может использовать семантическую карту, чтобы найти кухню. Карта — это то, как робот запоминает, где что находится. Без нее каждая миссия начинается с нуля.
Comments
No comments yet. Be the first to share a thought.
Leave a comment