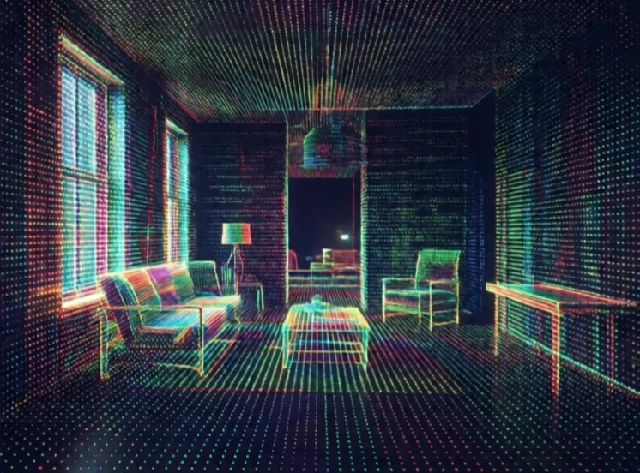
Kartläggning skapar en representation av en robots omgivning. Kartan kan vara ett 2D-rutnät av upptaget och ledigt utrymme. Det kan vara ett 3D-punktmoln. Det kan vara ett topologiskt diagram över rum och korridorer. Roboten använder kartan för att planera vägar, undvika hinder och lokalisera sig själv.
Tidiga mobila robotar använde handritade kartor eller följde ledningar i golvet. Idag bygger robotar kartor medan de utforskar. Lidar och kameror samlar in data. SLAM-algoritmer sammanfogar data till en enhetlig karta. Roboten kan sedan navigera till vilken punkt som helst i det kartlagda området. Kartläggning är aldrig perfekt. Dynamiska hinder, reflekterande ytor och sensorbrus skapar fel.
Kartrepresentationer
- Beläggningsrutnät: 2D-celler markerade som lediga, upptagna eller okända.
- Punktmoln: 3D-punkter från lidar- eller djupkameror.
- Karta över landmärken: landmärken och deras positioner.
- Topologisk karta: noder och kanter som representerar platser och stigar.
- Semantisk karta: märker objekt och rum, inte bara geometri.
En bra karta är kompakt och användbar. Ett rått punktmoln är korrekt men enormt. Ett beläggningsnät är kompakt men förlorar detaljer. En semantisk karta berättar för roboten att det finns en soffa i vardagsrummet, vilket hjälper till med uppgiftsplanering. Valet beror på tillämpningen. En lagerrobot behöver ett exakt nät för navigering. En hemrobot kan använda en semantisk karta för att hitta köket. Kartläggning är hur en robot kommer ihåg var saker är. Utan den börjar varje uppdrag från början.
Comments
No comments yet. Be the first to share a thought.
Leave a comment