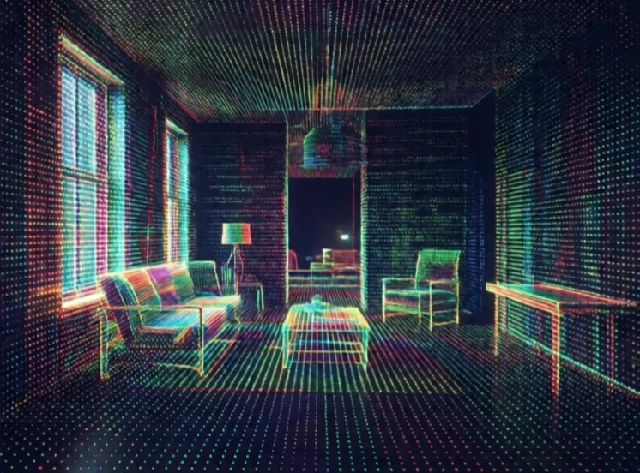
매핑은 로봇의 주변 환경을 표현하는 도구입니다. 이 지도는 점유 공간과 빈 공간으로 이루어진 2차원 격자일 수도 있고, 3차원 점 구름일 수도 있으며, 방과 복도의 위상 그래프일 수도 있습니다. 로봇은 이 지도를 이용하여 경로를 계획하고, 장애물을 피하고, 자신의 위치를 파악합니다.
초창기 이동 로봇은 손으로 그린 지도를 사용하거나 바닥에 매설된 전선을 따라 이동했습니다. 오늘날 로봇은 탐색하면서 지도를 구축합니다. 라이다와 카메라가 데이터를 수집하고, SLAM 알고리즘이 이 데이터들을 통합하여 일관된 지도를 만듭니다. 그러면 로봇은 지도화된 영역 내의 어느 지점으로든 이동할 수 있습니다. 하지만 지도 제작은 완벽할 수 없습니다. 움직이는 장애물, 반사 표면, 센서 노이즈 등으로 인해 오류가 발생합니다.
지도 표현
- 점유 격자: 비어 있음, 점유됨 또는 알 수 없음으로 표시된 2D 셀.
- 포인트 클라우드: 라이다 또는 심도 카메라에서 얻은 3D 점들.
- 지형 지도: 주요 랜드마크와 그 위치.
- 위상 지도: 장소와 경로를 나타내는 노드와 에지.
- 의미 지도: 기하학적 형태뿐 아니라 객체와 공간에도 레이블을 지정합니다.
좋은 지도는 간결하고 유용합니다. 원시 포인트 클라우드는 정확하지만 크기가 매우 큽니다. 점유 격자는 간결하지만 세부 정보가 손실됩니다. 시맨틱 맵은 로봇에게 소파가 거실에 있다는 정보를 제공하여 작업 계획을 세우는 데 도움을 줍니다. 어떤 방식을 선택할지는 용도에 따라 다릅니다. 창고 로봇은 정확한 내비게이션을 위해 정밀한 격자가 필요합니다. 가정용 로봇은 주방을 찾기 위해 시맨틱 맵을 사용할 수 있습니다. 매핑은 로봇이 사물의 위치를 기억하는 방식입니다. 매핑이 없으면 모든 임무는 처음부터 다시 시작해야 합니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment