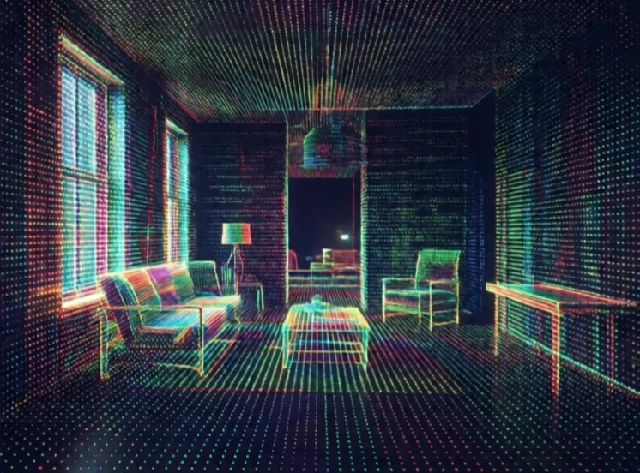
A térképezés a robot környezetének egy reprezentációját hozza létre. A térkép lehet egy 2D-s rács, amely a foglalt és a szabad teret ábrázolja. Lehet egy 3D-s pontfelhő. Lehet egy topológiai gráf, amely szobákat és folyosókat ábrázol. A robot a térképet használja útvonalak megtervezésére, akadályok elkerülésére és saját helyének meghatározására.
A korai mobil robotok kézzel rajzolt térképeket használtak, vagy a padlóban lévő vezetékeket követték. Ma a robotok térképeket építenek felfedezés közben. A Lidar és a kamerák adatokat gyűjtenek. A SLAM algoritmusok az adatokat egy egységes térképpé fűzik össze. A robot ezután a feltérképezett terület bármely pontjára navigálhat. A térképezés soha nem tökéletes. A dinamikus akadályok, a fényvisszaverő felületek és az érzékelőzaj hibákat okoznak.
Térképábrázolások
- Foglaltsági rács: 2D cellák szabadként, foglaltként vagy ismeretlenként megjelölve.
- Pontfelhő: 3D pontok lidarból vagy mélységmérő kamerákból.
- Jellemzőtérkép: tereptárgyak és azok elhelyezkedése.
- Topológiai térkép: csomópontok és élek, amelyek helyeket és útvonalakat ábrázolnak.
- Szemantikus térkép: tárgyakat és helyiségeket is címkéz, nem csak geometriát.
Egy jó térkép kompakt és hasznos. Egy nyers pontfelhő pontos, de hatalmas. Egy foglaltsági rács kompakt, de részletekben gazdag. Egy szemantikus térkép jelzi a robotnak, hogy egy kanapé van a nappaliban, ami segít a feladatok megtervezésében. A választás az alkalmazástól függ. Egy raktári robotnak pontos rácsra van szüksége a navigációhoz. Egy otthoni robot szemantikus térképet használhat a konyha megtalálásához. A térképezés az, ahogyan a robot megjegyzi, hol vannak a dolgok. Térképezés nélkül minden küldetés a nulláról kezdődik.
Comments
No comments yet. Be the first to share a thought.
Leave a comment