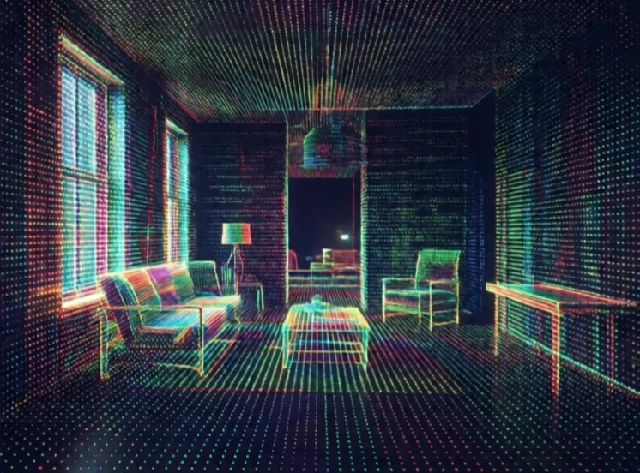
Mapowanie tworzy reprezentację otoczenia robota. Mapa może być dwuwymiarową siatką przestrzeni zajętej i wolnej. Może być trójwymiarową chmurą punktów. Może być topologicznym wykresem pomieszczeń i korytarzy. Robot wykorzystuje mapę do planowania ścieżek, omijania przeszkód i lokalizowania się.
Wczesne roboty mobilne korzystały z map rysowanych ręcznie lub podążały za przewodami ułożonymi w podłodze. Dziś roboty budują mapy w trakcie eksploracji. Lidar i kamery zbierają dane. Algorytmy SLAM łączą dane w spójną mapę. Robot może następnie nawigować do dowolnego punktu na mapowanym obszarze. Mapowanie nigdy nie jest idealne. Dynamiczne przeszkody, powierzchnie odbijające światło i szum czujników powodują błędy.
Reprezentacje map
- Siatka zajętości: komórki 2D oznaczone jako wolne, zajęte lub nieznane.
- Chmura punktów: punkty 3D z kamer lidarowych lub głębinowych.
- Mapa obiektów: punkty orientacyjne i ich położenie.
- Mapa topologiczna: węzły i krawędzie reprezentujące miejsca i ścieżki.
- Mapa semantyczna: opisuje obiekty i pomieszczenia, nie tylko geometrię.
Dobra mapa jest kompaktowa i użyteczna. Surowa chmura punktów jest dokładna, ale ogromna. Siatka obecności jest kompaktowa, ale traci na szczegółowości. Mapa semantyczna informuje robota, że sofa znajduje się w salonie, co ułatwia planowanie zadań. Wybór zależy od zastosowania. Robot magazynowy potrzebuje precyzyjnej siatki do nawigacji. Robot domowy może użyć mapy semantycznej, aby znaleźć kuchnię. Mapowanie to sposób, w jaki robot zapamiętuje położenie poszczególnych rzeczy. Bez niego każda misja zaczyna się od nowa.
Comments
No comments yet. Be the first to share a thought.
Leave a comment