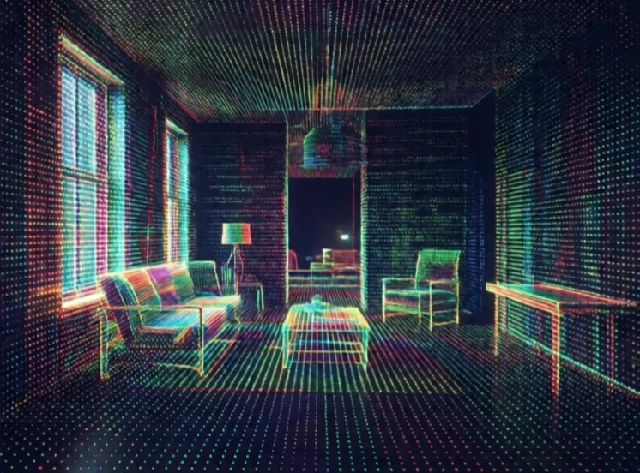
Cartografierea creează o reprezentare a mediului în care se află un robot. Harta poate fi o grilă 2D a spațiului ocupat și liber. Poate fi un nor de puncte 3D. Poate fi un grafic topologic al camerelor și coridoarelor. Robotul folosește harta pentru a planifica trasee, a evita obstacolele și a se localiza.
Roboții mobili timpurii foloseau hărți desenate manual sau urmau fire în podea. Astăzi, roboții construiesc hărți pe măsură ce explorează. Lidar și camerele colectează date. Algoritmii SLAM îmbină datele într-o hartă consistentă. Robotul poate apoi naviga în orice punct din zona cartografiată. Cartografierea nu este niciodată perfectă. Obstacolele dinamice, suprafețele reflectorizante și zgomotul senzorilor creează erori.
Reprezentări ale hărților
- Grilă de ocupare: celule 2D marcate ca libere, ocupate sau necunoscute.
- Nor de puncte: puncte 3D de la camere lidar sau de adâncime.
- Harta caracteristicilor: repere și pozițiile acestora.
- Hartă topologică: noduri și muchii care reprezintă locuri și căi.
- Hartă semantică: etichetează obiecte și camere, nu doar geometria.
O hartă bună este compactă și utilă. Un nor de puncte brut este precis, dar imens. O grilă de ocupare este compactă, dar pierde detalii. O hartă semantică îi spune robotului că o canapea se află în sufragerie, ceea ce ajută la planificarea sarcinilor. Alegerea depinde de aplicație. Un robot de depozit are nevoie de o grilă precisă pentru navigare. Un robot de casă ar putea folosi o hartă semantică pentru a găsi bucătăria. Cartografierea este modul în care un robot își amintește unde sunt lucrurile. Fără ea, fiecare misiune începe de la zero.
Comments
No comments yet. Be the first to share a thought.
Leave a comment