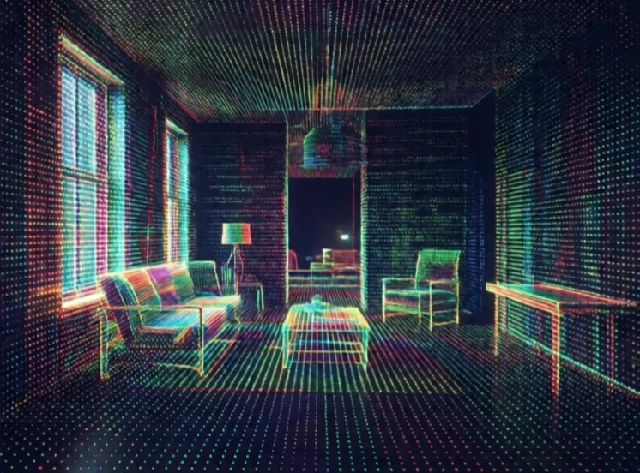
Pemetaan menciptakan representasi lingkungan robot. Peta tersebut bisa berupa grid 2D yang menunjukkan ruang yang terisi dan ruang kosong. Bisa juga berupa awan titik 3D. Atau bisa juga berupa grafik topologi ruangan dan koridor. Robot menggunakan peta tersebut untuk merencanakan jalur, menghindari rintangan, dan menentukan lokasinya.
Robot bergerak generasi awal menggunakan peta yang digambar tangan atau mengikuti kabel di lantai. Saat ini, robot membangun peta saat mereka menjelajah. Lidar dan kamera mengumpulkan data. Algoritma SLAM menggabungkan data tersebut menjadi peta yang konsisten. Robot kemudian dapat menavigasi ke titik mana pun di area yang dipetakan. Pemetaan tidak pernah sempurna. Hambatan dinamis, permukaan reflektif, dan gangguan sensor dapat menyebabkan kesalahan.
Representasi peta
- Kisi hunian: Sel 2D ditandai kosong, terisi, atau tidak diketahui.
- Awan titik: Titik 3D dari lidar atau kamera kedalaman.
- Peta fitur: lokasi penting dan posisinya.
- Peta topologi: simpul dan tepi yang mewakili tempat dan jalur.
- Peta semantik: memberi label pada objek dan ruangan, bukan hanya geometri.
Peta yang baik bersifat ringkas dan bermanfaat. Sebuah point cloud mentah akurat tetapi ukurannya sangat besar. Grid okupansi ringkas tetapi kehilangan detail. Peta semantik memberi tahu robot bahwa sofa berada di ruang tamu, yang membantu perencanaan tugas. Pilihan tergantung pada aplikasinya. Robot gudang membutuhkan grid yang tepat untuk navigasi. Robot rumah mungkin menggunakan peta semantik untuk menemukan dapur. Pemetaan adalah cara robot mengingat di mana letak suatu benda. Tanpa itu, setiap misi dimulai dari awal.
Comments
No comments yet. Be the first to share a thought.
Leave a comment