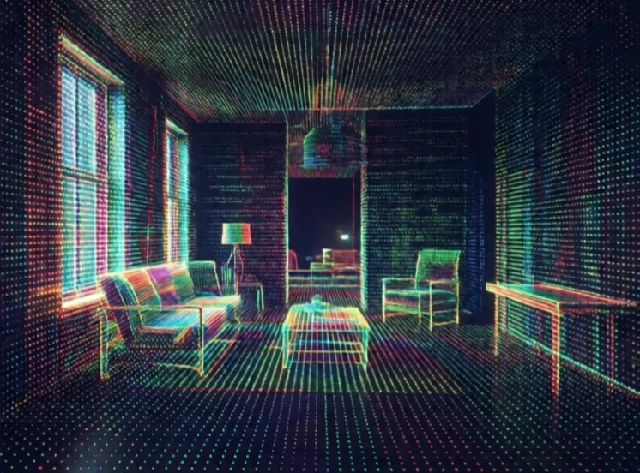
Mapování vytváří reprezentaci prostředí robota. Mapa může být 2D mřížka obsazeného a volného prostoru. Může to být 3D mračno bodů. Může to být topologický graf místností a chodeb. Robot používá mapu k plánování cest, vyhýbání se překážkám a lokalizaci.
Raní mobilní roboti používali ručně kreslené mapy nebo sledovali dráty v podlaze. Dnes roboti vytvářejí mapy během průzkumu. Lidar a kamery shromažďují data. Algoritmy SLAM spojují data do konzistentní mapy. Robot se pak může pohybovat do libovolného bodu v mapované oblasti. Mapování není nikdy dokonalé. Dynamické překážky, reflexní povrchy a šum senzorů způsobují chyby.
Mapové reprezentace
- Mřížka obsazenosti: 2D buňky označené jako volné, obsazené nebo neznámé.
- Bodový mrak: 3D body z lidaru nebo hloubkových kamer.
- Mapa prvků: orientační body a jejich polohy.
- Topologická mapa: uzly a hrany představující místa a cesty.
- Sémantická mapa: označuje objekty a místnosti, nejen geometrii.
Dobrá mapa je kompaktní a užitečná. Nezpracovaný mračno bodů je přesné, ale obrovské. Mřížka obsazenosti je kompaktní, ale ztrácí detaily. Sémantická mapa robotovi říká, že v obývacím pokoji je pohovka, což pomáhá s plánováním úkolů. Volba závisí na aplikaci. Skladový robot potřebuje pro navigaci přesnou mřížku. Domácí robot může k nalezení kuchyně použít sémantickou mapu. Mapování je způsob, jakým si robot pamatuje, kde se věci nacházejí. Bez něj každá mise začíná od nuly.
Comments
No comments yet. Be the first to share a thought.
Leave a comment