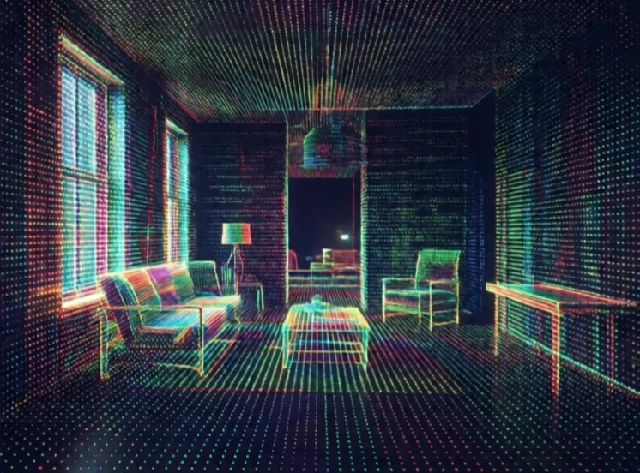
地圖建構是機器人環境的一種表示。地圖可以是二維的已佔用空間和自由空間網格,也可以是三維點雲,還可以是房間和走廊的拓樸圖。機器人利用地圖來規劃路徑、避開障礙物並進行自身定位。
早期的移動機器人使用手繪地圖或沿著地板上的導線前進。如今,機器人會在探索過程中建構地圖。光達和攝影機收集數據。 SLAM演算法將這些資料拼接成一張完整的地圖。然後,機器人可以導航到地圖區域內的任何一點。地圖構建永遠不可能完美。動態障礙物、反射表面和感測器雜訊都會造成誤差。
地圖表示
- 佔用網格:二維單元格標記為空閒、已佔用或未知。
- 點雲:來自光達或深度相機的 3D 點雲。
- 特徵地圖:地標及其位置。
- 拓樸圖:節點和邊分別代表地點和路徑。
- 語義圖:標記物體和房間,而不僅僅是幾何形狀。
好的地圖應該要簡潔實用。原始點雲雖然精確,但資料量龐大。佔用網格雖然簡潔,但會失去細節。語意地圖可以告訴機器人客廳裡有一張沙發,這有助於任務規劃。具體選擇取決於應用場景。倉庫機器人需要精確的網格地圖進行導航。家用機器人則可能使用語意地圖來找到廚房。地圖建構是機器人記住物體位置的方式。如果沒有地圖,每次任務都得從頭開始。
Comments
No comments yet. Be the first to share a thought.
Leave a comment