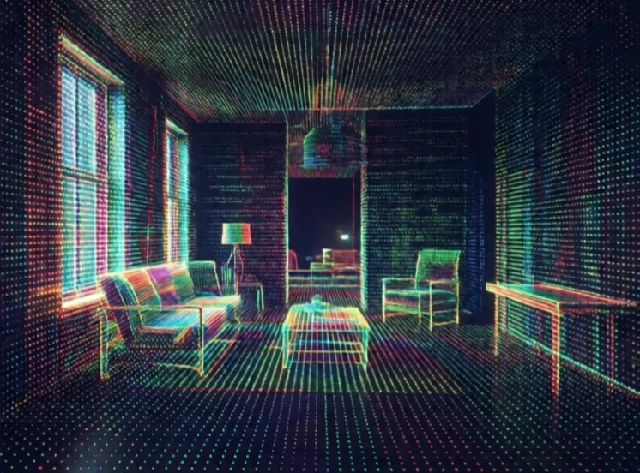
マッピングとは、ロボットの周囲環境を表現することです。マップは、占有空間と空き空間を示す2次元グリッドであったり、3次元点群であったり、部屋や廊下のトポロジーグラフであったりします。ロボットはこのマップを使って経路を計画し、障害物を回避し、自己位置を特定します。
初期の移動ロボットは、手描きの地図を使ったり、床に埋め込まれたワイヤーを辿ったりしていた。今日では、ロボットは探索しながら地図を作成する。LiDARやカメラがデータを収集し、SLAMアルゴリズムがそれらのデータを統合して一貫性のある地図を作成する。ロボットは、地図化されたエリア内の任意の地点へ移動できる。しかし、地図作成は決して完璧ではない。動的な障害物、反射面、センサーノイズなどが誤差の原因となる。
地図表現
- 占有グリッド:空き、占有済み、または不明としてマークされた2次元セル。
- 点群:ライダーまたは深度カメラから取得した3D点群。
- 特徴マップ:ランドマークとその位置。
- トポロジーマップ:場所と経路を表すノードとエッジ。
- セマンティックマップ:形状だけでなく、オブジェクトや部屋にもラベルを付ける。
優れた地図はコンパクトで実用的です。生の点群データは正確ですが、データ量が膨大です。占有グリッドはコンパクトですが、詳細が失われます。セマンティックマップは、ソファがリビングルームにあることをロボットに伝え、タスクプランニングに役立ちます。どのマップを選ぶかは、用途によって異なります。倉庫ロボットは、ナビゲーションのために正確なグリッドを必要とします。家庭用ロボットは、キッチンを見つけるためにセマンティックマップを使用するかもしれません。マッピングは、ロボットが物の位置を記憶する方法です。マッピングがなければ、すべてのミッションは最初からやり直しになります。
Comments
No comments yet. Be the first to share a thought.
Leave a comment