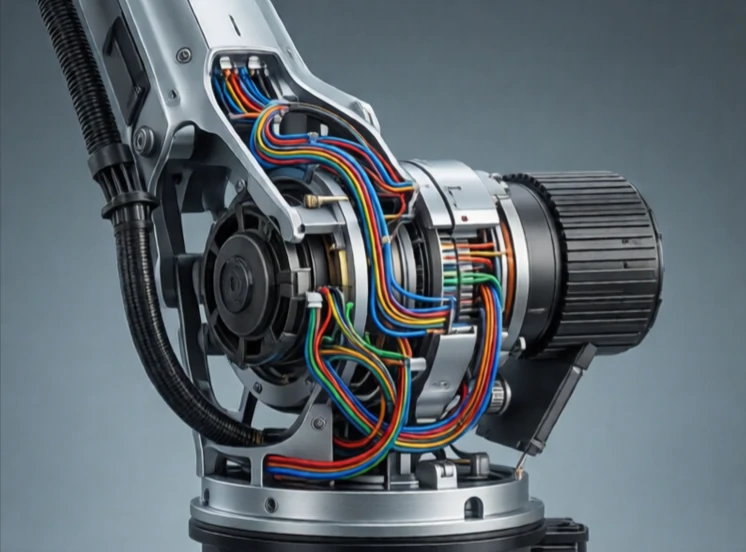
Khớp nối là một bộ phận cứng nhắc kết nối hai khớp trong robot. Nó giống như khúc xương giữa các khớp. Khớp nối truyền lực và chuyển động từ khớp này sang khớp khác. Chiều dài, khối lượng và độ cứng của khớp nối ảnh hưởng đến cách robot di chuyển và khả năng mang vác của nó.
Trong một cánh tay robot, các khớp nối là những đoạn mà bạn nhìn thấy: cột đế, cánh tay trên, cẳng tay và vỏ cổ tay. Mỗi khớp nối kết nối hai khớp. Hình dạng thường là hình ống hoặc hình hộp, được tối ưu hóa về độ cứng và trọng lượng. Các khớp nối bằng sợi carbon cứng và nhẹ. Các khớp nối bằng nhôm rẻ hơn và dễ gia công hơn. Các khớp nối bằng thép nặng nhưng chắc chắn.
Các yếu tố cần cân nhắc khi thiết kế liên kết
- Độ cứng: chống lại sự uốn cong dưới tải trọng.
- Trọng lượng: các khớp nối nhẹ hơn giúp giảm quán tính và kích thước động cơ.
- Giảm chấn: làm giảm độ rung.
- Định tuyến cáp: dây dẫn đi xuyên qua hoặc dọc theo đường dây.
- Sự giãn nở nhiệt: ảnh hưởng đến độ chính xác trong môi trường khắc nghiệt.
Khớp nối mềm dẻo là một vấn đề. Nếu khớp nối bị uốn cong dưới tải trọng, đầu cuối của robot sẽ không di chuyển đến vị trí mà bộ điều khiển mong muốn. Đó là lý do tại sao robot độ chính xác cao sử dụng vật liệu cứng, nhẹ. Khớp nối cũng mang dây dẫn cho động cơ, bộ mã hóa và cảm biến. Việc luồn dây cáp qua một khớp nối chuyển động mà không làm kẹp hoặc làm mỏi chúng là một thách thức thiết kế thực sự. Trong robot hình người, các khớp nối trông giống như xương, nhưng chúng là những cấu trúc được thiết kế với động cơ, cảm biến và dây dẫn được đặt bên trong. Khớp nối không chỉ là một bộ phận kết nối. Nó là một yếu tố cấu trúc xác định tầm với và độ chính xác của robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment