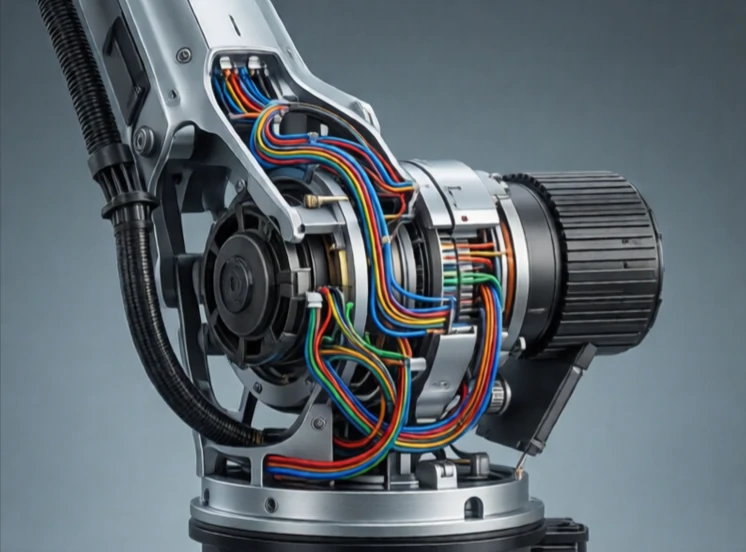
रोबोट में दो जोड़ों को जोड़ने वाला एक कठोर भाग लिंक कहलाता है। यह जोड़ों के बीच की हड्डी की तरह होता है। लिंक बल और गति को एक जोड़ से दूसरे जोड़ तक पहुंचाता है। इसकी लंबाई, द्रव्यमान और कठोरता रोबोट की गति और भार वहन क्षमता को प्रभावित करती है।
रोबोटिक भुजा में, आपको जो खंड दिखाई देते हैं वे लिंक होते हैं: आधार स्तंभ, ऊपरी भुजा, अग्र भुजा और कलाई का आवरण। प्रत्येक लिंक दो जोड़ों को जोड़ता है। इनका आकार अक्सर एक ट्यूब या बॉक्स जैसा होता है, जो कठोरता और वजन के लिए अनुकूलित होता है। कार्बन फाइबर लिंक कठोर और हल्के होते हैं। एल्युमीनियम लिंक सस्ते और मशीनिंग में आसान होते हैं। स्टील लिंक भारी लेकिन मजबूत होते हैं।
लिंक डिज़ाइन संबंधी विचार
- कठोरता: भार पड़ने पर झुकने का प्रतिरोध करती है।
- वजन: हल्के लिंक जड़त्व और मोटर के आकार को कम करते हैं।
- अवमंदन: कंपन को कम करता है।
- केबल रूटिंग: तार लिंक के माध्यम से या उसके समानांतर गुजरते हैं।
- तापीय विस्तार: अत्यधिक कठिन परिस्थितियों में सटीकता को प्रभावित करता है।
लचीला लिंक एक समस्या है। अगर लोड पड़ने पर लिंक मुड़ जाता है, तो एंड इफ़ेक्टर उस जगह नहीं जाता जहाँ कंट्रोलर उसे भेजना चाहता है। यही कारण है कि उच्च-सटीकता वाले रोबोट कठोर, हल्के पदार्थों का उपयोग करते हैं। लिंक में मोटर, एनकोडर और सेंसर के लिए वायरिंग भी होती है। चलती हुई लिंक से केबलों को बिना दबाए या थकाए गुजारना एक वास्तविक डिज़ाइन चुनौती है। एक ह्यूमनॉइड रोबोट में, लिंक हड्डियों की तरह दिखते हैं, लेकिन वे मोटर, सेंसर और वायरिंग से भरी हुई इंजीनियर संरचनाएं हैं। लिंक सिर्फ एक कनेक्टर नहीं है। यह एक संरचनात्मक तत्व है जो रोबोट की पहुंच और सटीकता को परिभाषित करता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment