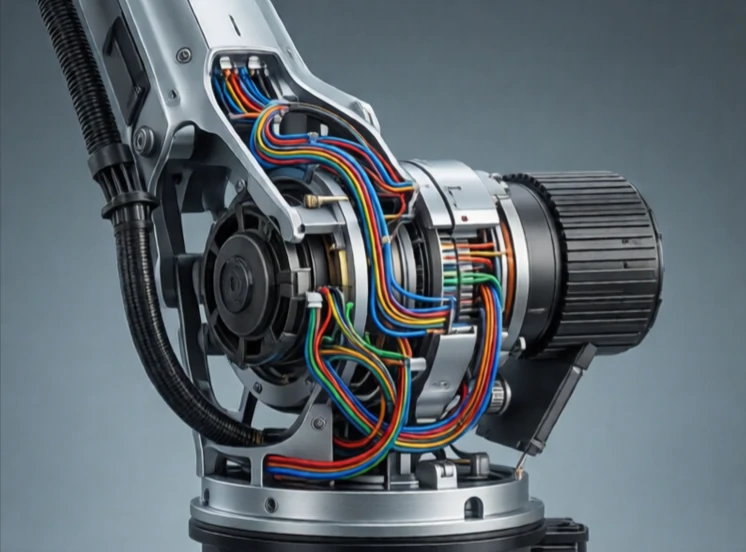
连杆是连接机器人两个关节的刚性部件,相当于关节之间的“骨头”。连杆将力和运动从一个关节传递到另一个关节。它的长度、质量和刚度会影响机器人的运动方式和承载能力。
在机械臂中,连杆就是你所看到的那些部件:基座、上臂、前臂和腕关节。每个连杆连接两个关节。连杆的形状通常是管状或盒状,以兼顾刚度和重量。碳纤维连杆刚度高且重量轻。铝制连杆价格更低,也更容易加工。钢制连杆重量大但强度高。
链路设计考虑因素
- 刚度:抵抗负载下的弯曲能力。
- 重量:更轻的连杆可以降低惯性和缩小电机尺寸。
- 阻尼:减少振动。
- 电缆布线:电线穿过或沿着链路走线。
- 热膨胀:会影响极端环境下的精度。
柔性连杆会带来问题。如果连杆在负载下弯曲,末端执行器就无法按照控制器的预期移动。这就是为什么高精度机器人使用刚性、轻质材料的原因。连杆还承载着电机、编码器和传感器的线路。如何在不挤压或疲劳的情况下,将电缆穿过运动的连杆是一项真正的设计挑战。在人形机器人中,连杆看起来像骨骼,但它们是内部集成了电机、传感器和线路的精密结构。连杆不仅仅是连接器,它还是决定机器人运动范围和精度的结构元件。
Comments
No comments yet. Be the first to share a thought.
Leave a comment